CONTENT DETAIL
旋转式智能停车系统的工作原理与技术架构解析
城市核心区停车位缺口持续扩大,传统平面停车场土地利用效率已接近极限。如何在有限的占地内实现更高密度的车辆存放,同时保证存取效率与用户体验?旋转盘式立体停车与智能汽车搬运机器人的组合方案,正在成为越来越多商业综合体与老旧小区改造项目的优选路径。
作为深耕智能停车领域的技术型企业,天津塞拉芬科技发展有限公司在实践中发现,真正决定一套智能停车场系统成败的,往往不是单一硬件的参数,而是机械结构、控制算法与调度软件之间的协同深度。
核心机械结构:旋转盘与搬运机器人如何配合
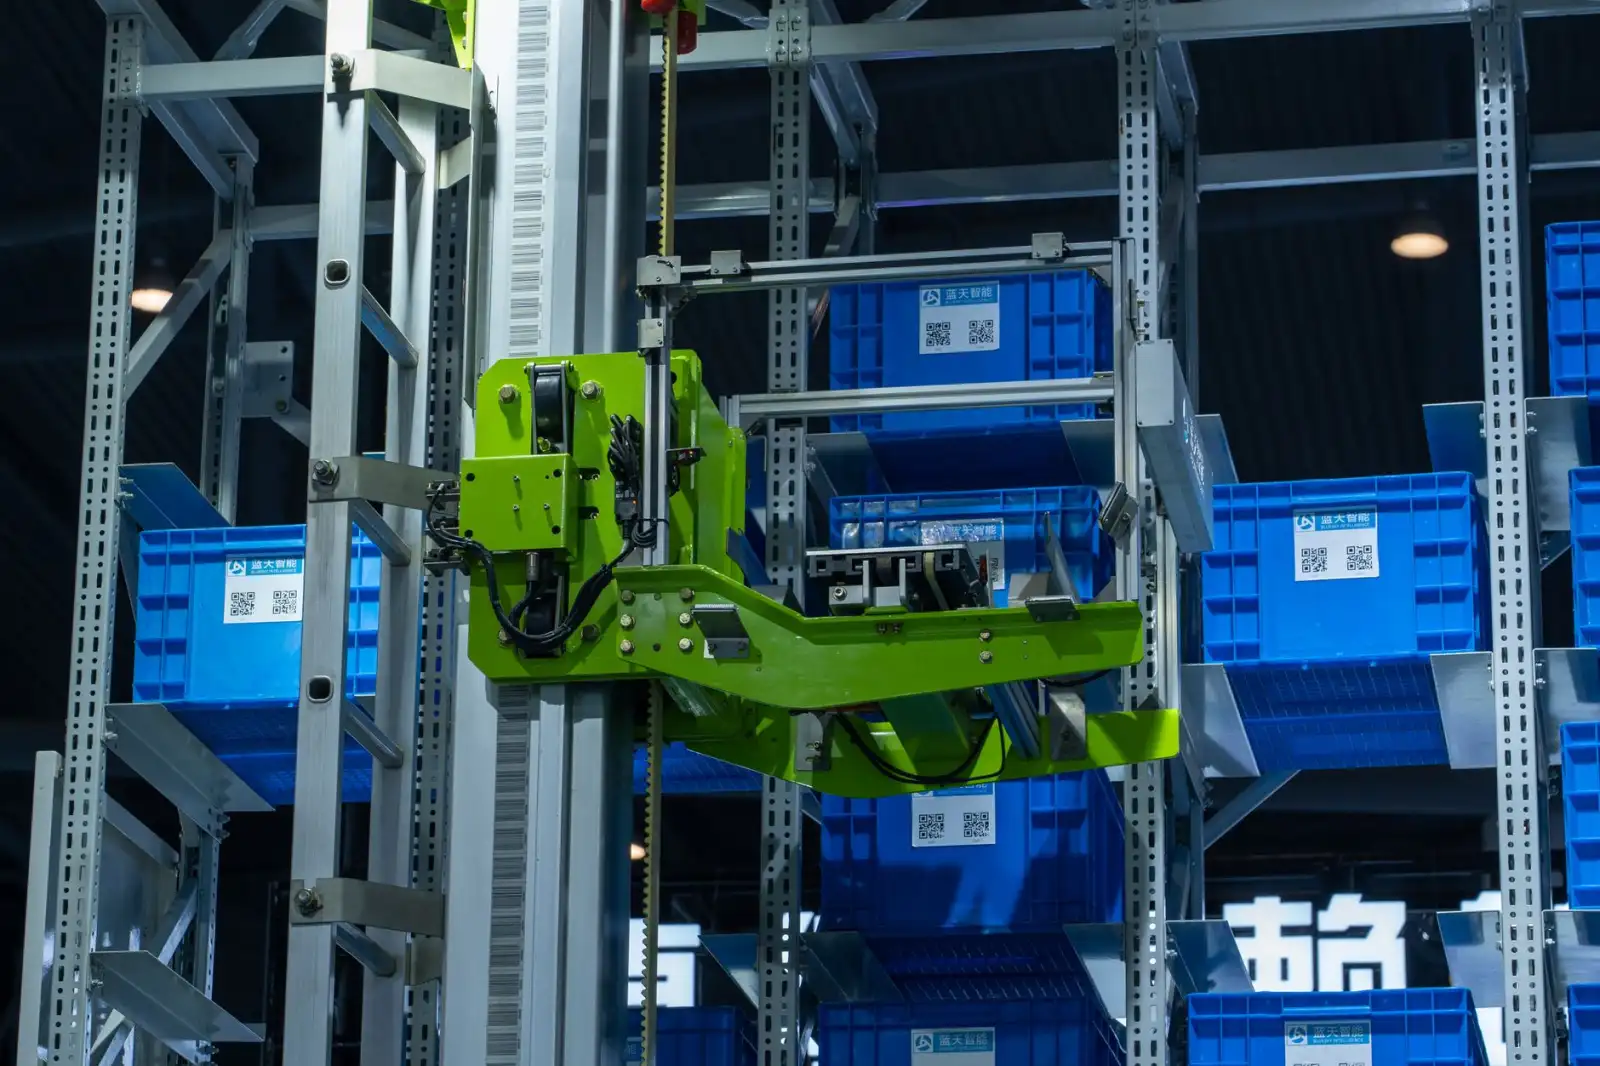
旋转盘式立体停车的核心逻辑,是利用垂直空间进行车位叠加,再通过旋转平台实现车辆的方位调整。车辆驶入入口平台后,智能汽车搬运机器人(通常为梳齿式或夹持式)从底部将车辆托起,送入旋转盘机构。旋转盘根据目标泊位的方位角进行精确回转,再由升降系统将车辆送至指定层位。
这一过程中,定位精度是关键。塞拉芬科技采用激光测距与视觉辅助双重校验,将搬运机器人的对接误差控制在±5mm以内,避免因车身偏移导致的剐蹭风险。
技术架构:从感知层到调度层的三层设计
一套完整的智能停车系统,其技术架构可拆解为三个层级:
- 感知层:包括车牌识别相机、超声波车位检测器、激光雷达与限位开关,负责实时采集车辆尺寸、位置及通道占用状态。
- 控制层:PLC与运动控制器驱动旋转盘、升降机和搬运机器人执行动作,采用闭环伺服控制保证运行平稳。
- 调度层:上层软件根据车位占用热力图与存取请求队列,动态分配最优泊位并规划机器人路径。
调度算法的优劣直接影响用户体验。以早高峰取车为例,多台搬运机器人同时收到指令时,若路径规划不合理,极易在巷道内形成死锁。塞拉芬科技在调度层引入时间窗约束与优先级队列机制,将平均取车等待时间压缩至90秒以内。
实际应用中的选型与运维要点
对于计划引入智能停车场系统的业主方,几个实践问题值得提前考量。场地层高是否满足升降行程要求,通常需要净高不低于3.6米;出入口车道的转弯半径是否适配搬运机器人的最小转向空间;电力容量是否预留了足够余量,因为旋转盘与机器人同时运行时的瞬时功率可能达到峰值。
运维层面,建议将旋转盘驱动链条、搬运机器人行走轮组以及传感器镜头纳入季度保养清单。选择一家有持续服务能力的智能停车系统公司,比单纯对比设备报价更具长期价值。
随着城市更新与智慧交通政策的推进,旋转盘式立体停车与智能汽车搬运机器人的组合方案正在从高端商业场景向社区、医院、交通枢纽渗透。模块化设计与5G远程诊断能力的成熟,也让这类智能停车系统的部署周期和后期维护成本进一步下降。对于土地资源紧张的城市区域而言,这不仅是技术升级,更是空间利用逻辑的重构。