CONTENT DETAIL
旋转式立体停车系统核心技术解析:智能车辆平移与电梯升降如何协同运作
城市核心区停车位缺口持续扩大,传统自走式停车场每车位平均占地约30㎡,而旋转盘式立体停车可将这一数字压缩至12㎡以下。天津塞拉芬科技发展有限公司在多个项目中验证:当泊位密度提升2.5倍以上时,车辆进出效率反而成为新的瓶颈。破解这一矛盾的关键,在于智能车辆平移与电梯升降两套子系统能否实现毫秒级协同。
一、双系统协同的技术底层逻辑
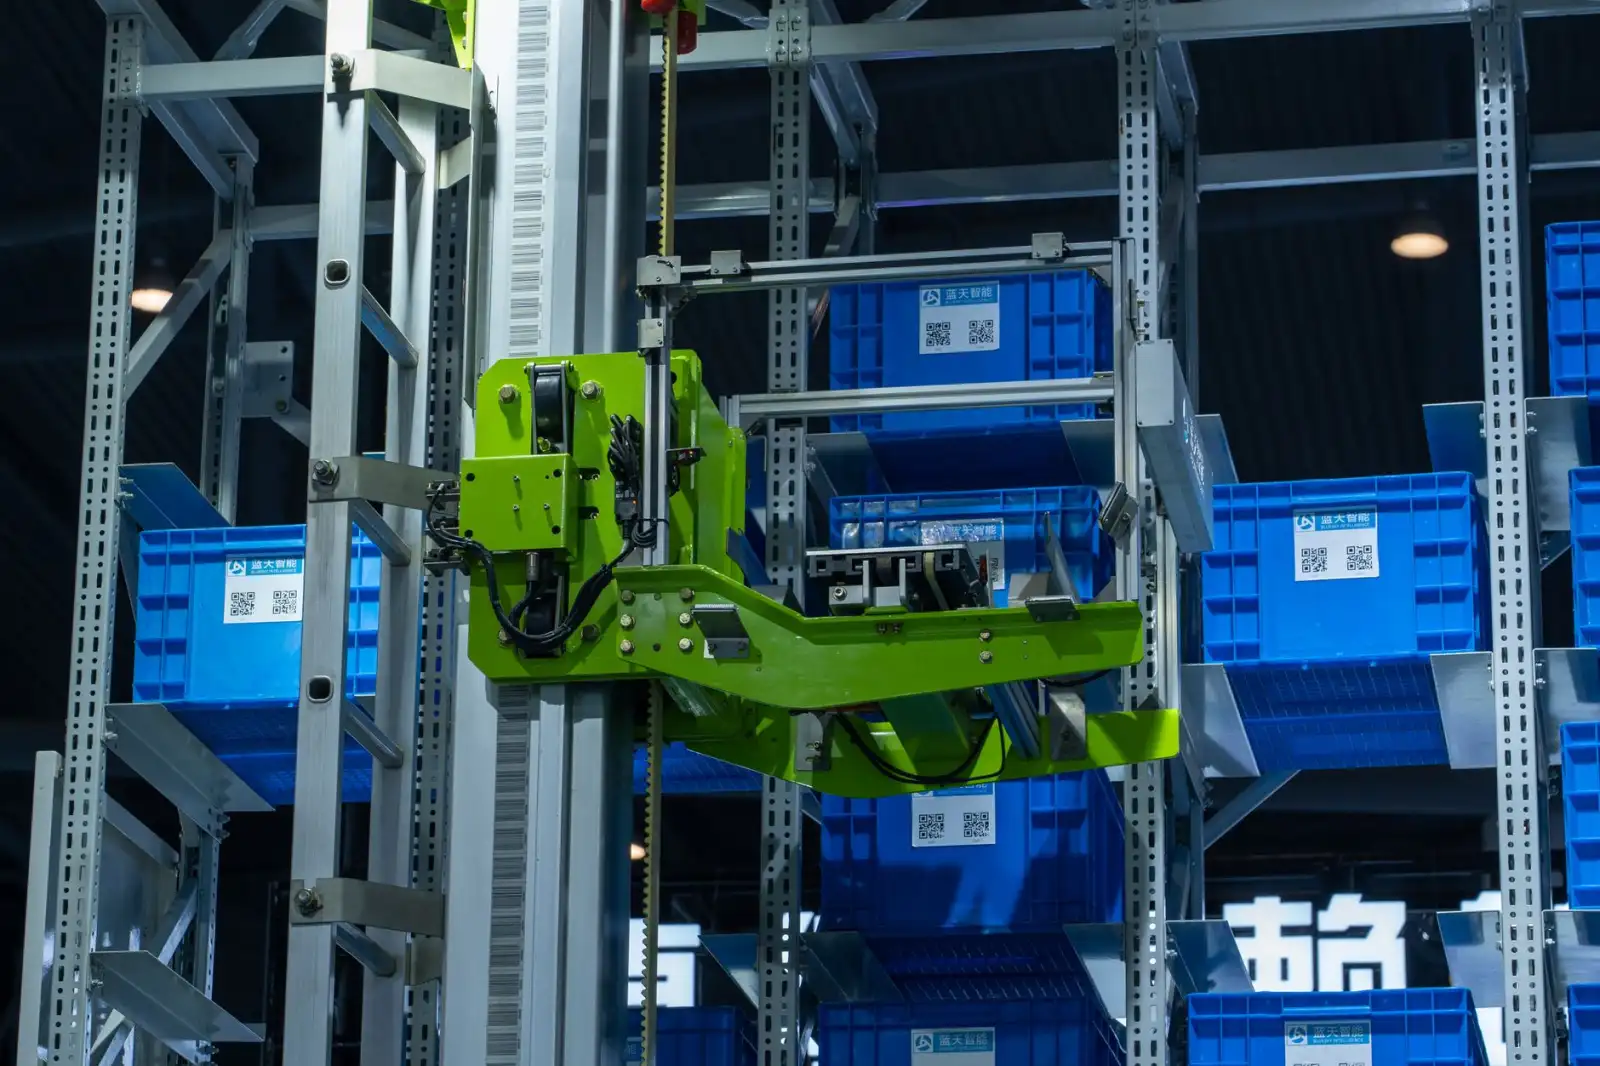
旋转式立体停车系统的核心并非单一机械结构,而是智能停车系统对搬运机器人与升降电梯的联合调度。车辆驶入入口旋转盘后,系统首先通过激光雷达与视觉融合定位,将车轮姿态偏差控制在±15mm以内。随后,智能汽车搬运机器人从底部托举车辆,完成横向平移至电梯轿厢对接口。
这里的关键在于:平移机器人与电梯的通信延迟必须低于80ms。若电梯等待时间超过200ms,搬运机器人需要重新校准对接位置,单次存取耗时将从平均45秒延长至70秒以上。
升降与平移的时序咬合
电梯升降负责垂直维度的泊位切换,平移机器人负责水平维度的路径规划。两者在中央调度算法中共享同一套坐标映射表:
- 电梯预约机制:搬运机器人完成托举后,提前1.2秒向电梯发送目标楼层与停靠精度要求
- 动态避让策略:当多台机器人同时请求同一电梯时,系统按车辆等待时长与泊位优先级分配时序
- 失位补偿:电梯平层误差超过5mm时,机器人末端执行器自动进行二次微调
天津塞拉芬科技在滨海新区某商业综合体项目中,将上述协同逻辑写入PLC与上位机双冗余控制器,连续运行6个月无因通信丢包导致的卡滞事故。
二、旋转盘式立体停车的工程实践要点
并非所有场地都适合部署旋转式系统。根据我们的工程经验,以下三类场景的投资回报最为明确:
- 狭长型地下空间:宽度不足6m的通道,旋转盘可替代传统坡道,节省转弯半径占地
- 既有停车场改造:层高≥3.2m时,可植入电梯井与机器人轨道,无需大规模土建
- 高周转率场所:医院、交通枢纽等日均存取超8次/车位的场景,智能停车场系统的调度算法优势最明显
需要警惕的是,部分项目为压缩成本省略了智能汽车搬运机器人的冗余传感器配置。当单一激光雷达被灰尘遮挡时,缺乏视觉备份的机器人会直接停机,整条存取线瘫痪。我们建议至少采用“激光+视觉+超声”三模冗余。
三、从设备选型到运维的参考建议
选择智能停车系统公司时,不要只看泊位数量与报价。重点核查三项数据:
- 单次存取平均耗时(含高峰时段排队)
- 机器人连续运行无故障时间(MTBF)
- 电梯与搬运机器人的通信协议是否开放第三方对接
运维阶段,建议每季度对旋转盘轴承与电梯导轨进行激光校准。天津塞拉芬科技提供的远程诊断模块,可提前14天预测搬运机器人驱动轮的磨损趋势,将非计划停机降低约60%。
旋转式立体停车的技术演进方向已经清晰:从单机自动化走向群智协同。当智能车辆平移与电梯升降的协同精度进入50ms级,单位车位的存取效率将逼近传统自走式停车场,而占地仅为后者的三分之一。对于土地成本高企的城市核心区,这不仅是设备升级,更是空间价值的重新分配。