CONTENT DETAIL
智能汽车搬运机器人在旋转盘立体车库中的技术应用解析
在土地资源日趋紧张的城市核心区,旋转盘式立体停车库凭借其高空间利用率逐渐成为主流选择。但一个现实问题随之而来:传统旋转盘结构对车辆停放姿态要求苛刻,驾驶员需要精准停放在指定角度,否则旋转机构无法正常锁止。这种"人适应机器"的模式,恰恰制约了智能停车场系统的整体效率。
智能汽车搬运机器人的介入,正在改变这一局面。它让车辆在旋转盘上的定位从"人工对位"升级为"自动纠偏",使旋转盘式立体停车从机械式设备进化为真正意义上的智能停车系统。
技术原理:机器人如何与旋转盘协同工作
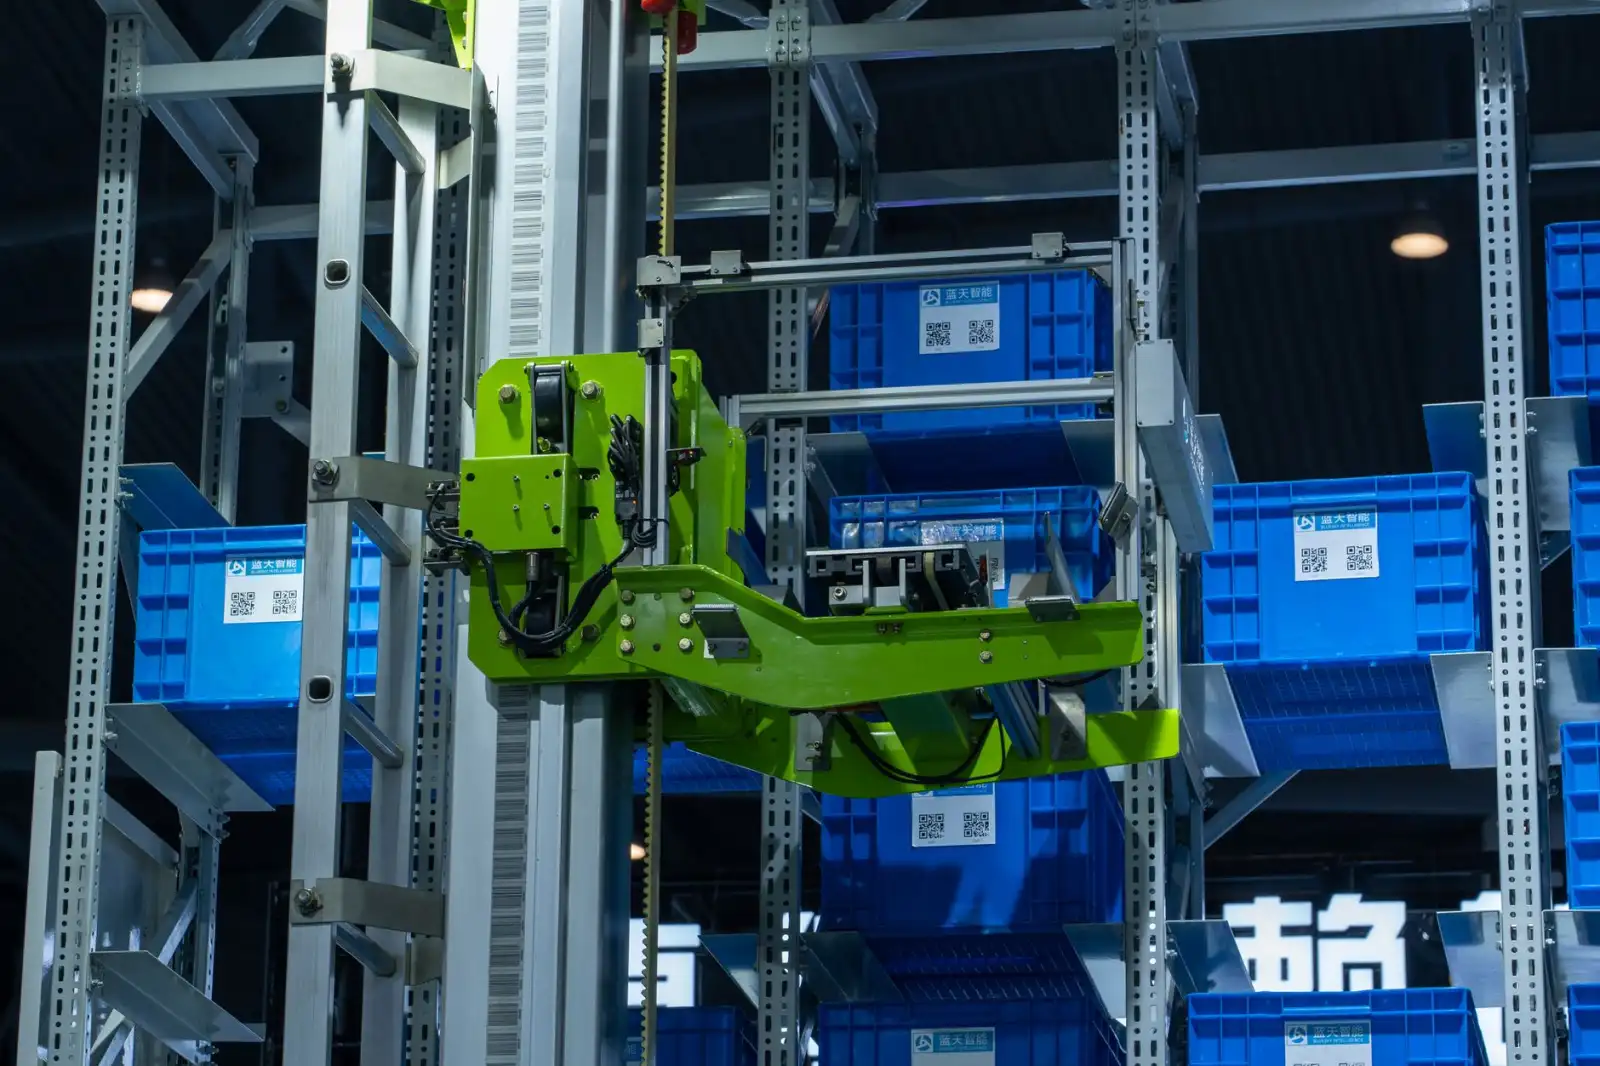
核心逻辑并不复杂,但工程实现涉及多系统耦合。当车辆驶入交接区后,智能汽车搬运机器人通过激光SLAM与视觉融合定位,识别车辆底盘位置和姿态偏差。随后,梳齿式或夹持式搬运机构将车辆举升,再通过伺服驱动系统将车辆平移至旋转盘中心。
关键环节在于角度补偿。旋转盘通常只能绕固定轴旋转,而机器人可以在XY平面上做微米级调整,确保车辆纵轴线与旋转盘径向对齐。整个过程中,智能停车系统的调度层需要实时同步机器人位姿、旋转盘角度编码器数据和车位占用状态,延迟控制在50ms以内。
与传统对位方式的对比
- 人工对位:平均耗时30-60秒,偏差容忍度±5°,超差需重新调整
- 搬运机器人对位:定位时间8-15秒,角度偏差可控制在±0.5°以内
- 空间占用:机器人方案可缩减交接区面积约20%,提升泊位密度
从数据看,机器人方案在效率和精度上的优势是数量级的。但这也意味着系统复杂度上升——一台搬运机器人通常需要服务2-4个旋转盘工位,路径规划算法必须考虑避障和优先级调度。
工程落地中的三个关键问题
作为智能停车系统公司在实际项目中反复遇到的挑战,以下三点值得关注:
- 地面平整度与承重:搬运机器人对地面平整度要求通常在±3mm以内,旋转盘基础与机器人行走区域需做一体化找平处理,否则长期运行会导致定位漂移。
- 通信可靠性:旋转盘与机器人之间若采用无线通信,需考虑金属结构对信号的屏蔽。工程上更推荐工业以太网+滑环的混合方案。
- 故障冗余设计:当机器人失效时,旋转盘应保留手动对位模式作为降级方案,避免整个智能停车场系统瘫痪。
趋势判断与选型建议
从行业趋势看,搬运机器人与旋转盘的组合正在从"可选配置"变为"标准配置"。尤其在车位配比紧张、层高受限的改造项目中,这种组合能在不增加土建成本的前提下提升30%以上的存取效率。
对于正在规划旋转盘式立体停车项目的业主,建议在前期设计阶段就明确机器人接口协议和调度系统边界,避免后期集成时出现"机械能用、系统不通"的尴尬。选择有实际项目经验的智能停车系统公司合作,比单纯比较硬件参数更有意义。