EDITORIAL NOTE
旋转式智能立体停车系统技术解析:机械旋转模块与智能车辆平移系统协同工作原理
城市核心区停车位缺口持续扩大,传统平面停车场土地利用效率已接近瓶颈。旋转式智能立体停车系统通过机械旋转模块与智能车辆平移系统的深度协同,将同等占地面积的泊位容量提升2-3倍。天津塞拉芬科技发展有限公司在多个项目中验证了这套技术路径的可行性,本文从工程实现角度拆解其核心原理。
机械旋转模块:垂直空间的精密调度
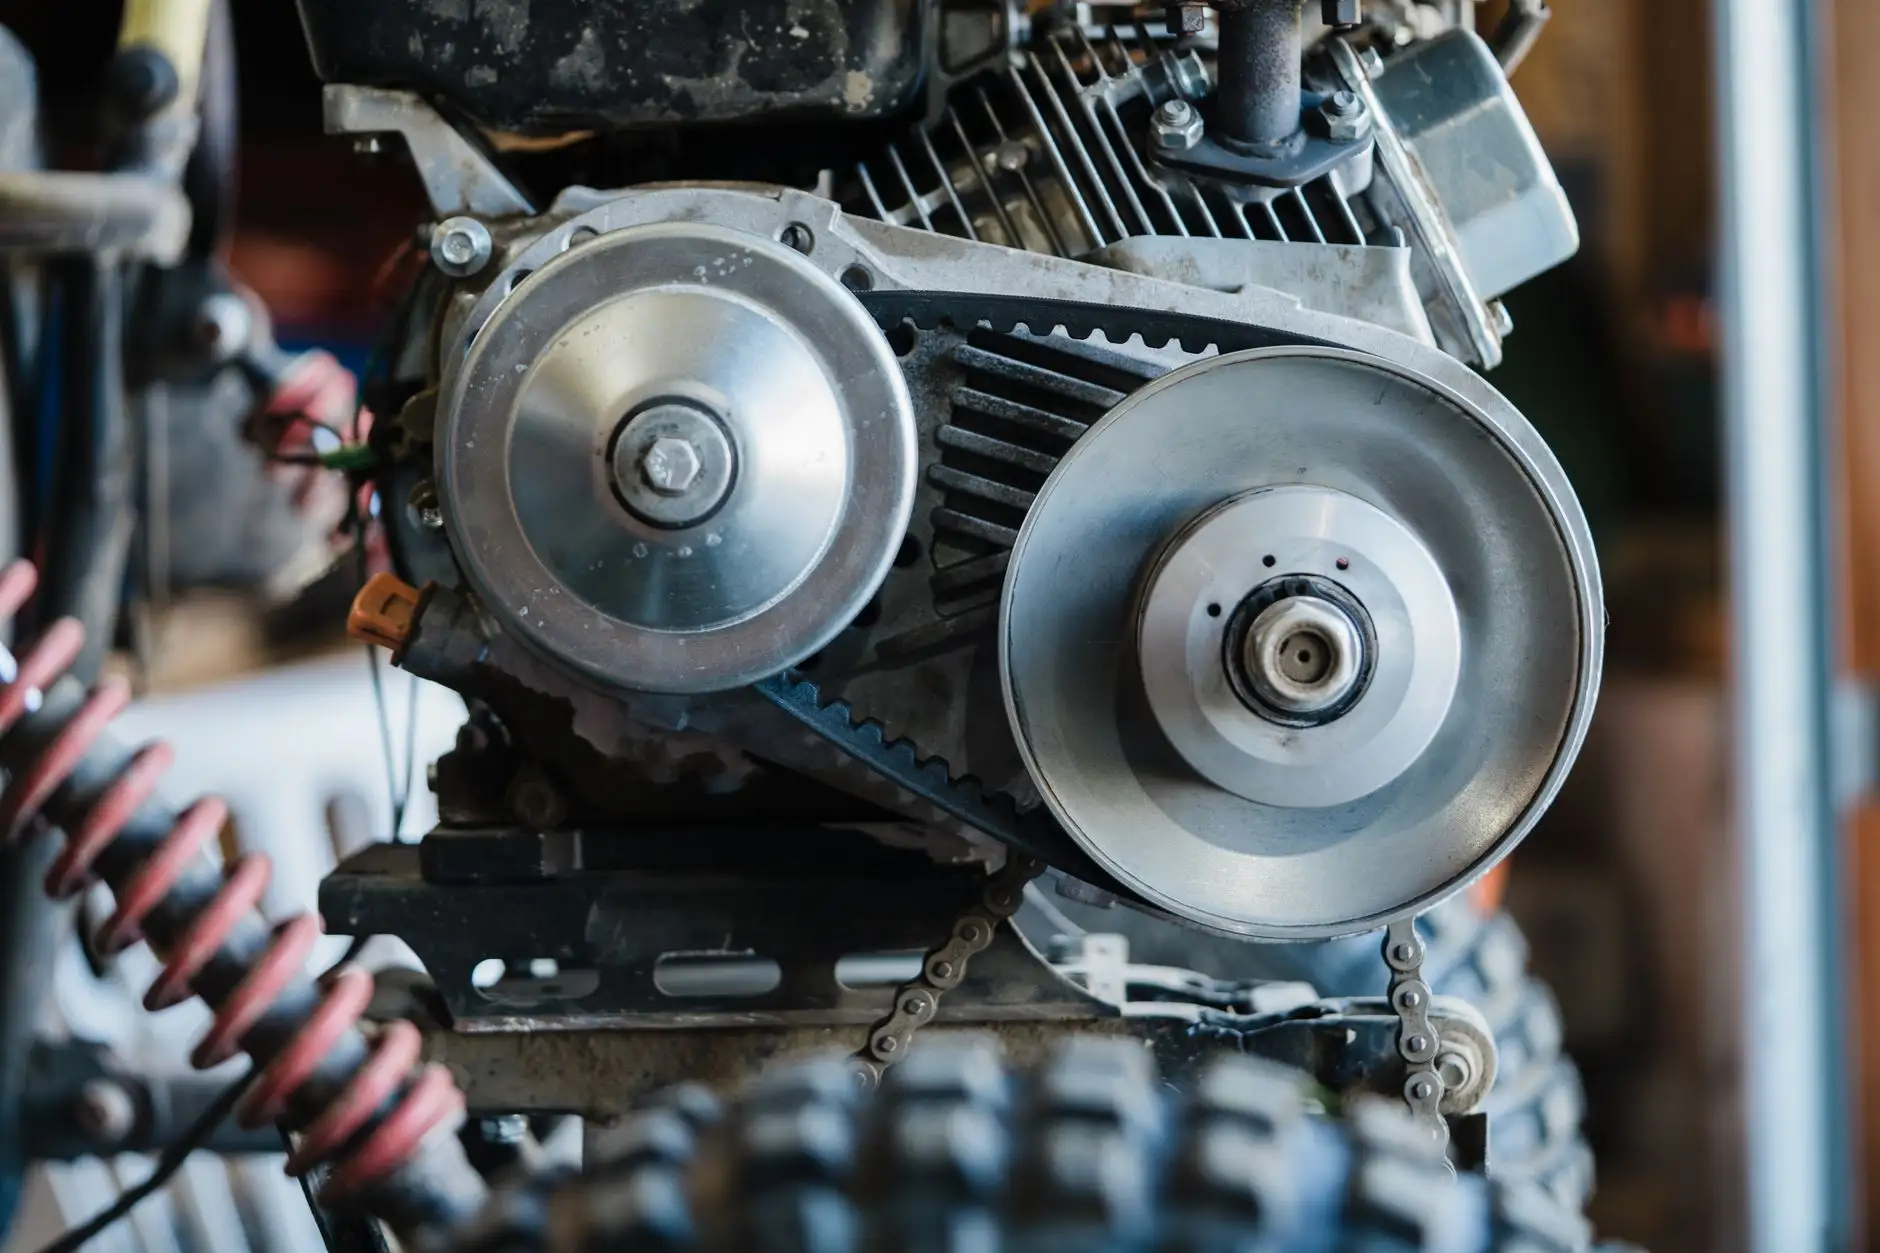
旋转盘式立体停车是整套系统的物理基础。其核心是一个由伺服电机驱动的大型回转支承,配合行星减速机实现扭矩放大,定位精度可达±2mm。旋转模块并非简单的"转盘",而是集成了泊位分配逻辑的执行终端——每个泊位配备独立的载车板锁止机构,旋转到位后通过液压或电磁插销完成刚性固定,防止车辆在存取过程中产生位移。
关键工艺在于旋转节拍的控制。以12泊位旋转盘为例,相邻泊位切换平均耗时约8-12秒,整圈回转不超过90秒。这要求电机具备高响应带宽,同时减速机回差必须控制在弧分级,否则累积误差会导致载车板对接失败。
智能车辆平移系统与搬运机器人的协同逻辑
车辆从入口到旋转盘泊位之间的"最后一米",由智能汽车搬运机器人完成。目前主流方案采用梳齿式或夹持式AGV,前者对车辆底盘高度适应性更强,后者对停放姿态要求更宽松。搬运机器人与旋转模块之间通过工业以太网或CAN总线实时通信,交换泊位状态、车辆轴距、轮距等参数。
协同流程可拆解为以下步骤:
- 入口摄像头与激光雷达完成车辆轮廓扫描,生成泊位分配指令;
- 搬运机器人行进至车辆下方,举升机构托起轮胎;
- 机器人将车辆平移至旋转盘指定载车板,对位精度依赖UWB或视觉标记;
- 载车板锁止确认后,旋转模块启动,将车辆送至目标泊位;
- 系统更新数据库,并向用户推送取车码。
这一过程中,智能停车系统的调度算法需要同时优化旋转角度和机器人路径,避免多车存取时的死锁。天津塞拉芬科技在实际项目中采用基于时间窗的优先级队列,将平均取车等待时间压缩至60秒以内。
数据对比:协同效率的量化参考
以同等占地200㎡的停车场为例:
- 传统自走式停车场:约20个泊位,高峰时段平均寻位时间3-5分钟;
- 旋转盘式立体停车:48-60个泊位,旋转模块单次调度8-12秒;
- 配备智能汽车搬运机器人:存取车全流程平均45-75秒,土地利用率提升140%-200%。
需要注意的是,效率数据受出入口数量、机器人配置台数、旋转盘直径等因素影响。作为智能停车系统公司,天津塞拉芬科技通常建议根据峰值车流量匹配机器人数量,一般每15-20个泊位配置1台搬运机器人即可满足日均周转需求。
旋转式智能立体停车系统的技术门槛不在单一模块,而在于机械旋转精度、机器人运动控制与智能停车场系统调度层之间的耦合。选择具备全栈自研能力的智能停车系统公司,能在后期运维中减少接口扯皮和故障定位时间。对于土地成本高、车位缺口大的城市核心区,这套方案的投资回收周期通常可控制在3-4年。