EDITORIAL NOTE
智能汽车搬运机器人在旋转盘立体车库中的协同工作原理与工程实践
城市核心区停车难,本质上是空间利用率的问题。旋转盘式立体停车与智能汽车搬运机器人的组合,正在把传统自走式车库的每车位占地从25-30㎡压缩到12-15㎡。天津塞拉芬科技发展有限公司在多个落地项目中验证了这一技术路径的工程可行性,本文从协同原理到实操要点做一次系统梳理。
协同工作的核心逻辑:解耦与再耦合
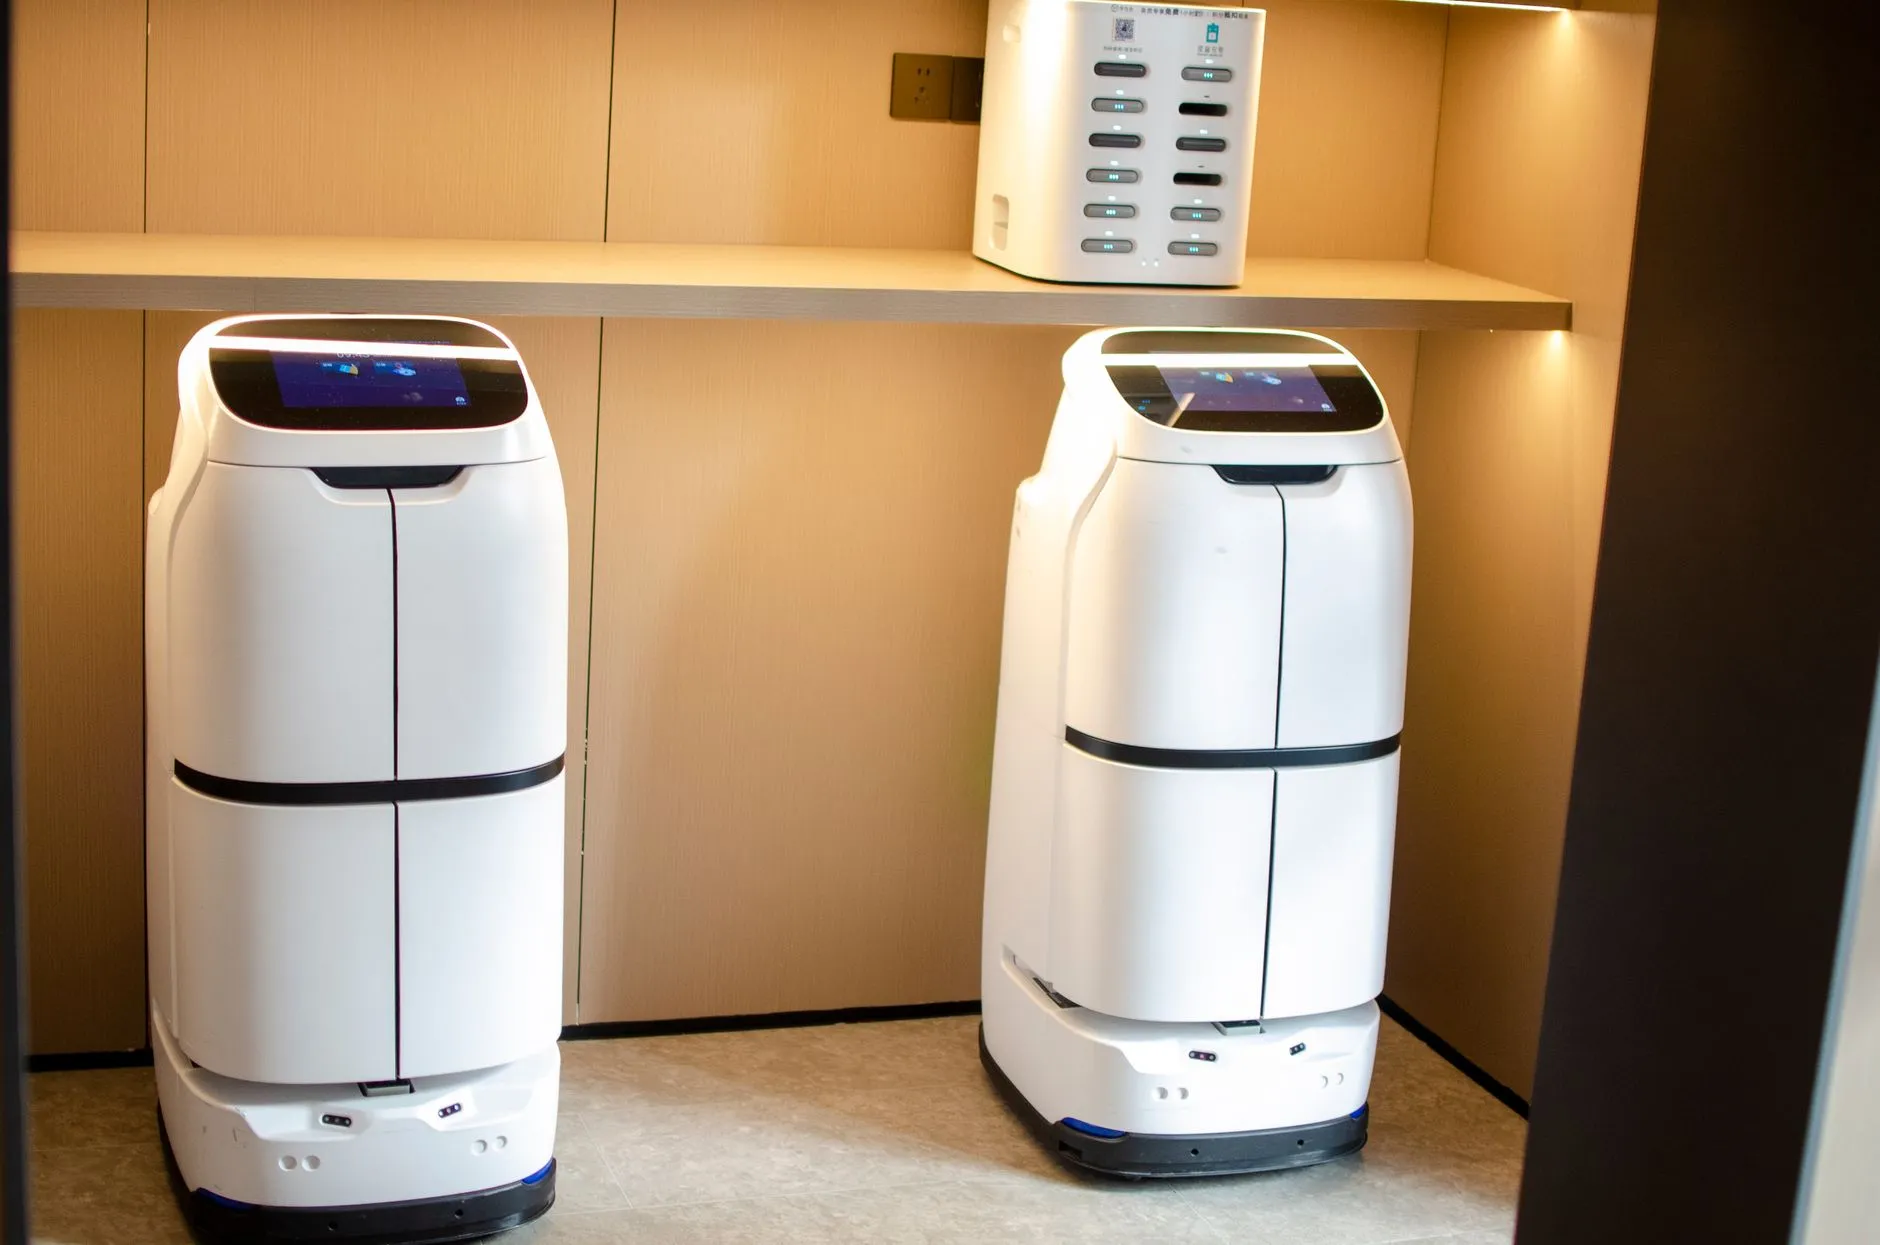
智能汽车搬运机器人与旋转盘的协同,关键在于把"水平搬运"和"旋转对位"两个动作解耦。机器人负责从入口平台将车辆平移至旋转盘中心,旋转盘完成180°或90°转向后再由机器人完成最终入位。这套流程看似简单,实际涉及三个技术节点的精确配合:激光SLAM定位精度需控制在±5mm以内,旋转盘的重复定位误差不超过±2mm,机器人的举升同步误差需低于3mm。任何一环超差,都会导致车辆轮胎与载车板产生剪切力,长期运行会加速轮胎磨损。
工程实践中的三个关键控制点
第一,入口交接区的动态标定。车辆停放在入口平台时,由于驾驶员停车姿态差异,车身角度偏差可能达到±8°。搬运机器人需要通过视觉系统识别轮胎位置,动态调整夹持臂的进入角度。塞拉芬的工程团队在实际部署中发现,每季度进行一次入口标定,可将交接失败率从1.2%降至0.3%以下。
第二,旋转盘的承载与锁止时序。旋转盘式立体停车的核心部件是旋转平台,其承载能力通常设计为2.5-3.0吨。机器人将车辆推入旋转盘后,必须先触发机械锁止销,确认锁止到位后才能启动旋转。这个时序如果颠倒,轻则导致旋转盘齿轮打齿,重则引发车辆滑移。建议在PLC程序中设置双重确认逻辑:锁止销到位信号+压力传感器读数同时满足才放行旋转指令。
第三,多机器人调度避让。当车库吞吐量超过80车次/小时,通常需要2台以上智能汽车搬运机器人协同作业。此时调度系统需要采用"区域锁"机制,将旋转盘周边3米范围设为互斥区,任何机器人进入前必须申请锁资源。这套逻辑在塞拉芬的智能停车场系统中已标准化为可配置参数,支持根据现场布局调整锁区大小。
数据对比:不同技术方案的效率差异
- 传统自走式车库:平均存取车时间90-120秒,高峰时段排队严重
- 纯机器人搬运方案:存取车时间60-80秒,但巷道宽度要求≥3.5米
- 机器人+旋转盘协同方案:存取车时间45-65秒,巷道宽度可压缩至2.8米,空间利用率提升18%-22%
从实际运营数据看,协同方案在日均存取车300次以上的场景中,综合效率优势最为明显。对于智能停车系统公司而言,这意味着同等占地面积下可多提供15%-20%的车位供给。
落地建议与趋势判断
对于计划引入旋转盘式立体停车的项目方,建议优先关注三个指标:机器人的定位冗余度(是否支持双激光雷达+视觉融合)、旋转盘的驱动形式(齿轮传动优于链条传动,寿命更长)、以及智能停车系统是否开放API接口以便后期接入城市级停车平台。随着AGV底盘技术和SLAM算法的持续迭代,智能汽车搬运机器人的单机成本正以每年8%-12%的幅度下降,预计未来三年内,协同方案将成为中型以上智能停车场系统的主流配置。