EDITORIAL NOTE
旋转式智能车库系统核心技术解析:机械旋转模块与电气控制如何协同工作
在寸土寸金的城市核心区,传统自走式停车场每车位平均需要25-30平方米的建筑面积,而采用旋转盘式立体停车方案后,这一数字可压缩至12-15平方米。空间利用率翻倍的背后,是机械旋转模块与电气控制系统之间毫秒级的协同配合。对于任何一家智能停车系统公司而言,这套协同逻辑的成熟度,直接决定了设备的存取车效率与运行可靠性。
机械旋转模块:不只是"转起来"那么简单
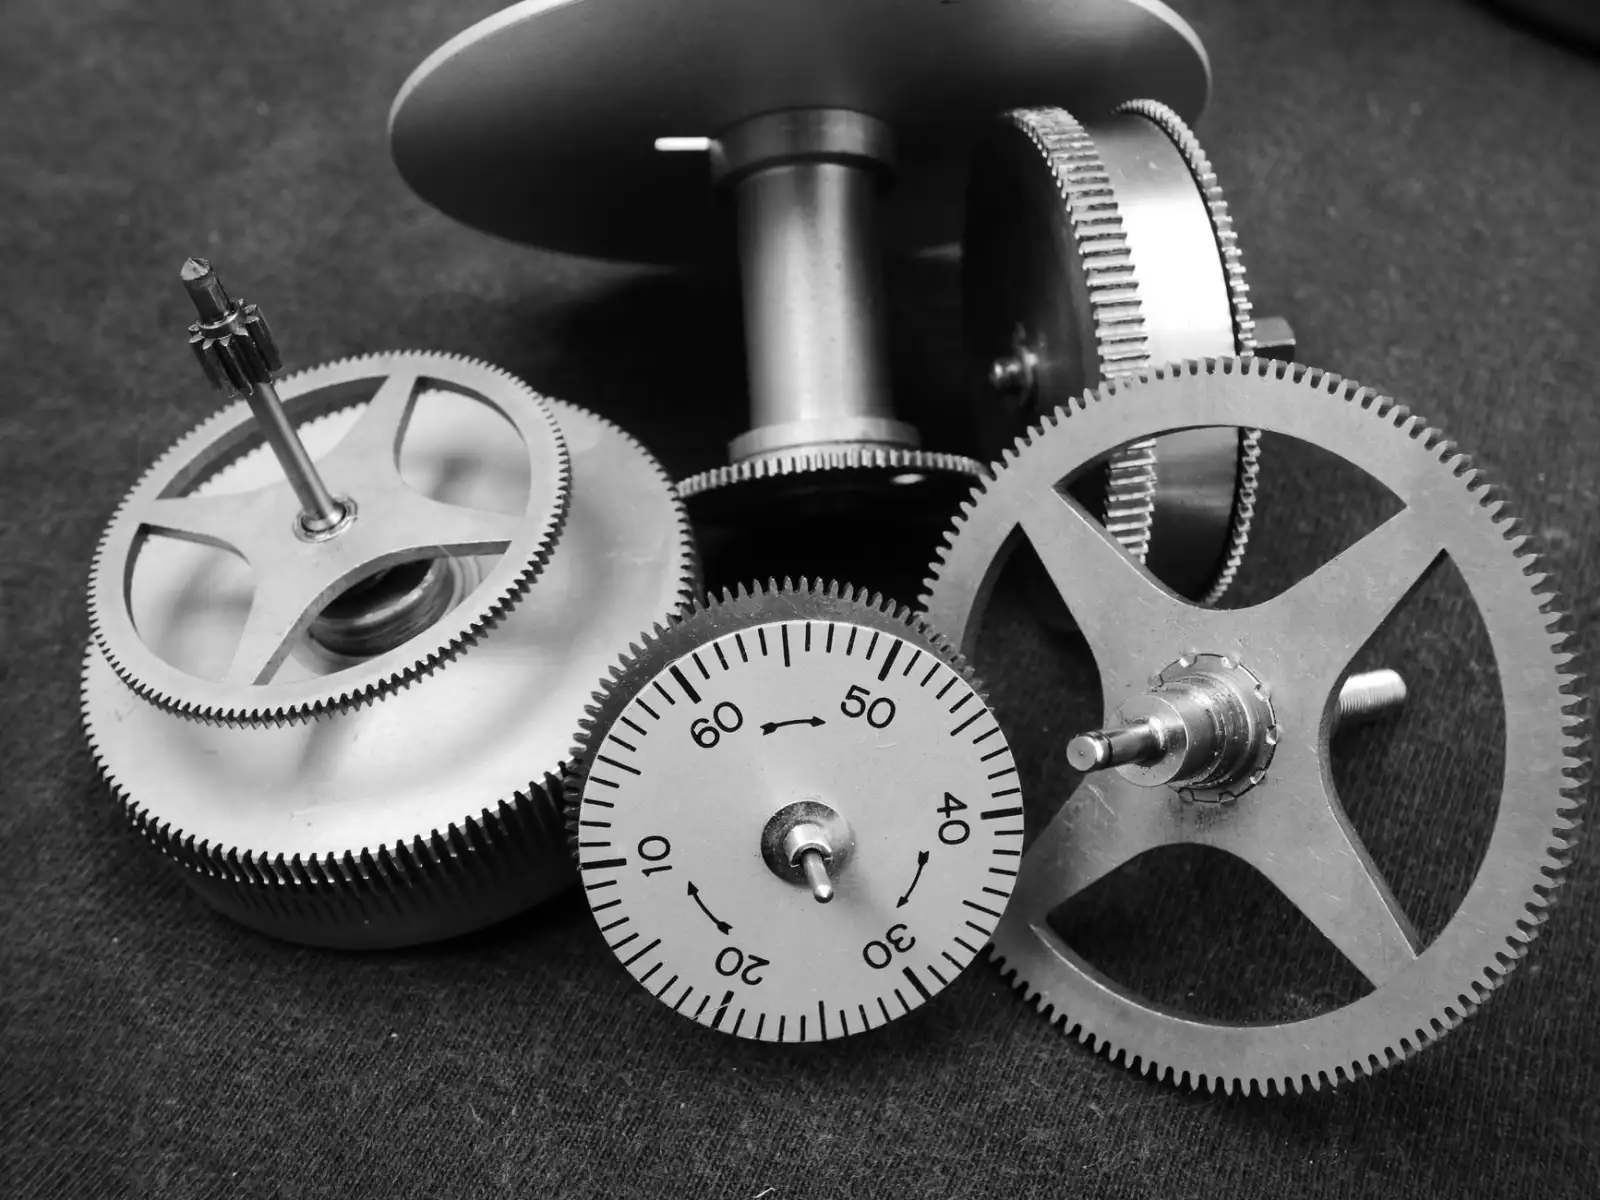
旋转盘式立体停车的核心执行机构由回转支承、驱动单元和载车盘三部分构成。回转支承通常采用单排四点接触球式结构,能够同时承受轴向力、径向力和倾覆力矩——车辆偏载时产生的倾覆力矩往往被低估,一台2吨级SUV停在载车盘边缘时,倾覆力矩可达数kN·m量级。驱动单元多采用减速电机搭配小齿轮驱动回转支承外齿圈的方式,减速比通常在1:200至1:400之间,确保启停平稳。
关键工艺在于齿侧间隙控制。间隙过大会导致载车盘在停止位产生晃动,影响车辆进出安全;间隙过小则加剧齿面磨损,缩短维护周期。经验值一般控制在0.15-0.3mm范围内,并通过预紧弹簧或偏心套结构进行微调。
电气控制如何"指挥"机械动作
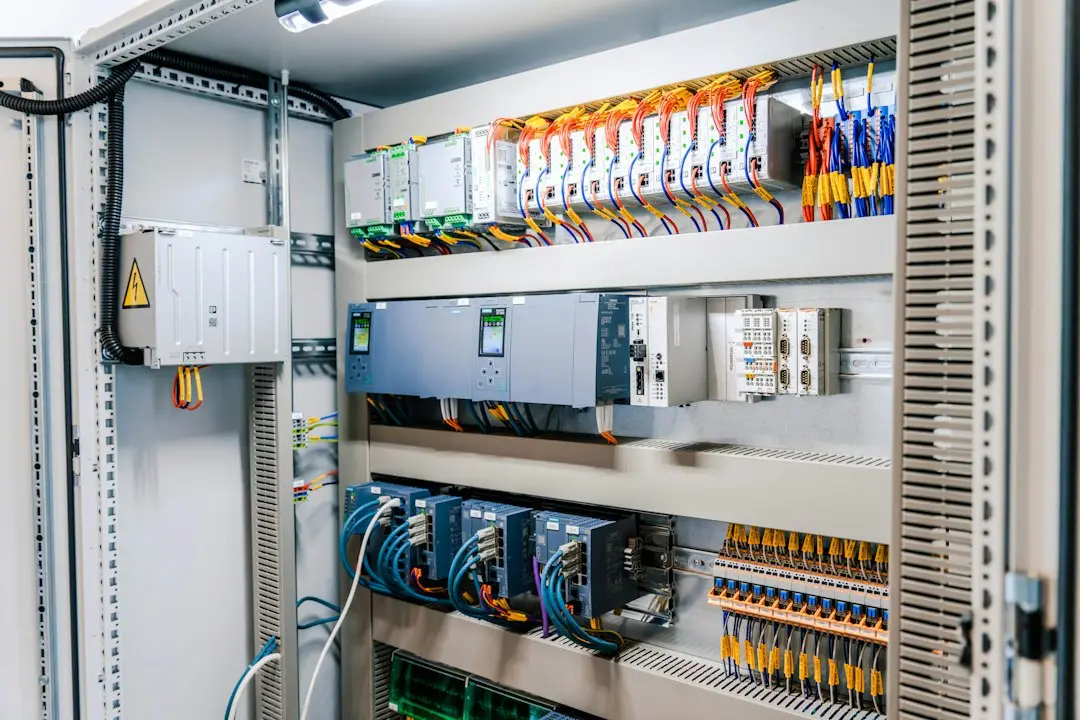
电气控制系统承担的角色远不止发出"正转/反转/停止"指令。一套完整的智能停车场系统中,PLC或专用运动控制器需要实时处理来自编码器、限位开关、接近传感器和力矩传感器的多路信号。以存取车流程为例:
- 定位阶段:编码器反馈载车盘当前角度,控制器计算目标车位的最短旋转路径(顺时针或逆时针),避免不必要的整圈旋转。
- 加减速阶段:采用S形速度曲线规划,启动和停止阶段的加速度变化率受控,减小对机械结构的冲击。典型参数:最大角速度约3-5°/s,加减速时间各1.5-2秒。
- 安全校验阶段:载车盘到位后,限位开关确认机械锁定,力矩传感器检测驱动电流是否异常,双重确认后才允许车辆进出。
这套逻辑对智能汽车搬运机器人的协同调度同样适用——当AGV需要将车辆送入旋转盘时,两者之间的通信握手协议必须在200ms内完成,否则会形成等待瓶颈。
协同工作的技术难点与优化方向
机械与电气之间的配合,最棘手的问题集中在负载突变场景。车辆重心偏移、载车盘上有异物、甚至极端温差导致润滑脂黏度变化,都会让电机负载偏离预期。成熟的智能停车系统会引入电流环闭环控制:当检测到电流超过额定值15%以上时,控制器自动降低转速并报警,而非直接停机——突然停机可能造成载车盘停在非安全位置。
另一个趋势是预测性维护。通过记录每次旋转的电流曲线、振动频谱和温升数据,系统可以判断回转支承润滑状态和齿轮磨损程度。天津塞拉芬科技发展有限公司在多个项目中部署的远程运维模块,已能实现提前30天预警轴承劣化趋势,将非计划停机率降低约40%。
对于正在选型智能停车系统的业主方,建议重点关注两个指标:一是单次存取车时间(含车辆进出载车盘的全流程),优秀方案应控制在90秒以内;二是平均无故障旋转次数,行业标杆水平在15万次以上。这两个数据比单纯的"车位数量"更能反映系统的实际可用性。