EDITORIAL NOTE
旋转式智能车库系统技术解析:立体停车与汽车搬运机器人的协同设计
城市核心区停车位缺口持续扩大,传统自走式停车场每车位平均占地约25-30㎡,而机械式立体停车可将这一数字压缩至10-15㎡。在土地成本高企的一二线城市,向垂直空间要车位已成为行业共识。旋转盘式立体停车与智能汽车搬运机器人的组合方案,正是在这一背景下快速迭代的技术路线。
旋转盘式立体停车的机械逻辑
旋转盘式立体停车系统的核心在于旋转平台与升降机构的解耦设计。车辆驶入入口平台后,旋转盘根据最优路径算法将车头调整至目标角度,再由升降机构送至指定层位。相比传统升降横移类设备,旋转盘结构的优势在于:
- 车辆无需倒车入库,降低驾驶员操作难度
- 旋转动作与升降动作可并行执行,单次存取时间缩短至45-60秒
- 模块化盘体设计支持6-12层灵活扩展,适应不同地块条件
需要强调的是,旋转盘的承重结构和驱动方式直接决定系统寿命。当前主流方案采用行星齿轮减速电机配合回转支承,单盘承载力可达3.5吨,满足SUV及新能源车型的整备质量需求。
智能汽车搬运机器人的协同机制
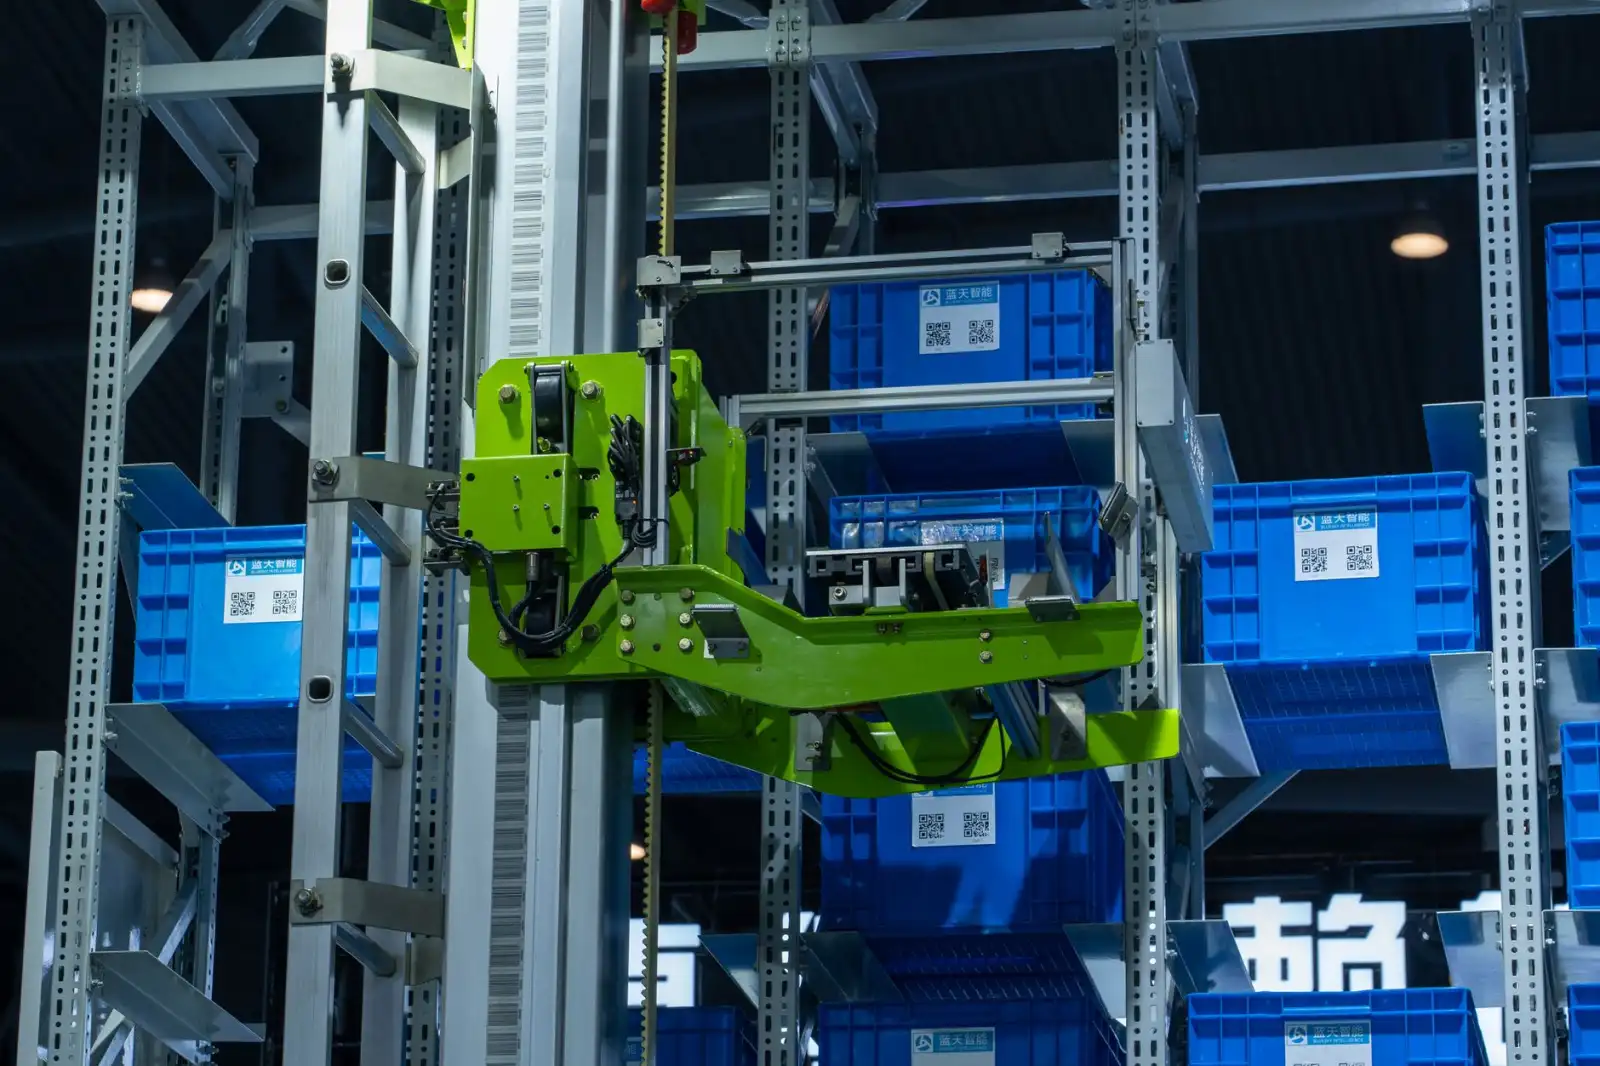
如果说旋转盘解决的是“垂直运输”问题,那么智能汽车搬运机器人解决的则是“平面转运”问题。在车库入口与旋转盘之间、旋转盘与泊位之间,搬运机器人承担着车辆的水平位移任务。
目前工程中常见的搬运机器人分为梳齿式和夹持式两类。梳齿式机器人需要车位预装梳齿架,对土建配合要求较高;夹持式机器人直接抱夹轮胎,部署灵活但对轮胎宽度和胎压有一定限制。在旋转盘式立体停车系统中,搬运机器人与旋转盘的对接精度需控制在±5mm以内,否则容易出现车辆偏移报警。
一套完整的智能停车场系统通常包含以下协同层级:
- 入口识别层:车牌识别+车型检测,自动分配最优泊位
- 搬运执行层:机器人调度系统根据泊位占用状态规划路径
- 垂直运输层:旋转盘与升降机联动,完成层间转运
- 数据管理层:实时更新车位状态,支持预约取车和反向寻车
系统集成中的工程要点
从实际项目经验来看,旋转盘式立体停车与搬运机器人的集成,最容易出问题的环节往往不是单机性能,而是通信延迟和调度逻辑。当多台机器人同时作业时,如果调度算法没有考虑旋转盘的占用排队,就会出现机器人等待盘位、盘位等待车辆的连锁拥堵。
建议在方案设计阶段重点关注三个参数:峰值存取并发数、单次搬运循环时间、旋转盘换向耗时。这三个数据决定了系统在早晚高峰的实际吞吐量。以100车位规模为例,配置2台搬运机器人+1组旋转盘,理论日存取能力约600-800次,基本可覆盖写字楼或商业综合体的高峰需求。
选择智能停车系统公司时,建议考察其是否具备机械、电控、调度软件的一体化交付能力。分包模式虽然初期报价低,但后期接口调试和运维责任划分容易产生纠纷。
旋转盘式立体停车与智能汽车搬运机器人的协同,正在从“能用”向“好用”演进。随着调度算法的优化和核心部件国产化率提升,这类智能停车系统的部署成本有望进一步下降,成为城市停车补短板的主流选择之一。