EDITORIAL NOTE
智能车库公司如何通过智能汽车搬运机器人提升停车场空间利用率
在寸土寸金的核心商圈,传统自走式停车场单车位平均占地约30㎡,而通过智能汽车搬运机器人与旋转盘式立体停车技术的组合,同样面积可容纳车辆数提升2.5倍以上。这并非简单的堆叠,而是对停车动线和空间逻辑的重构。作为深耕该领域的智能停车系统公司,天津塞拉芬科技发展有限公司在多个落地项目中验证了这套技术路径的可行性。
搬运机器人如何“盘活”死角空间
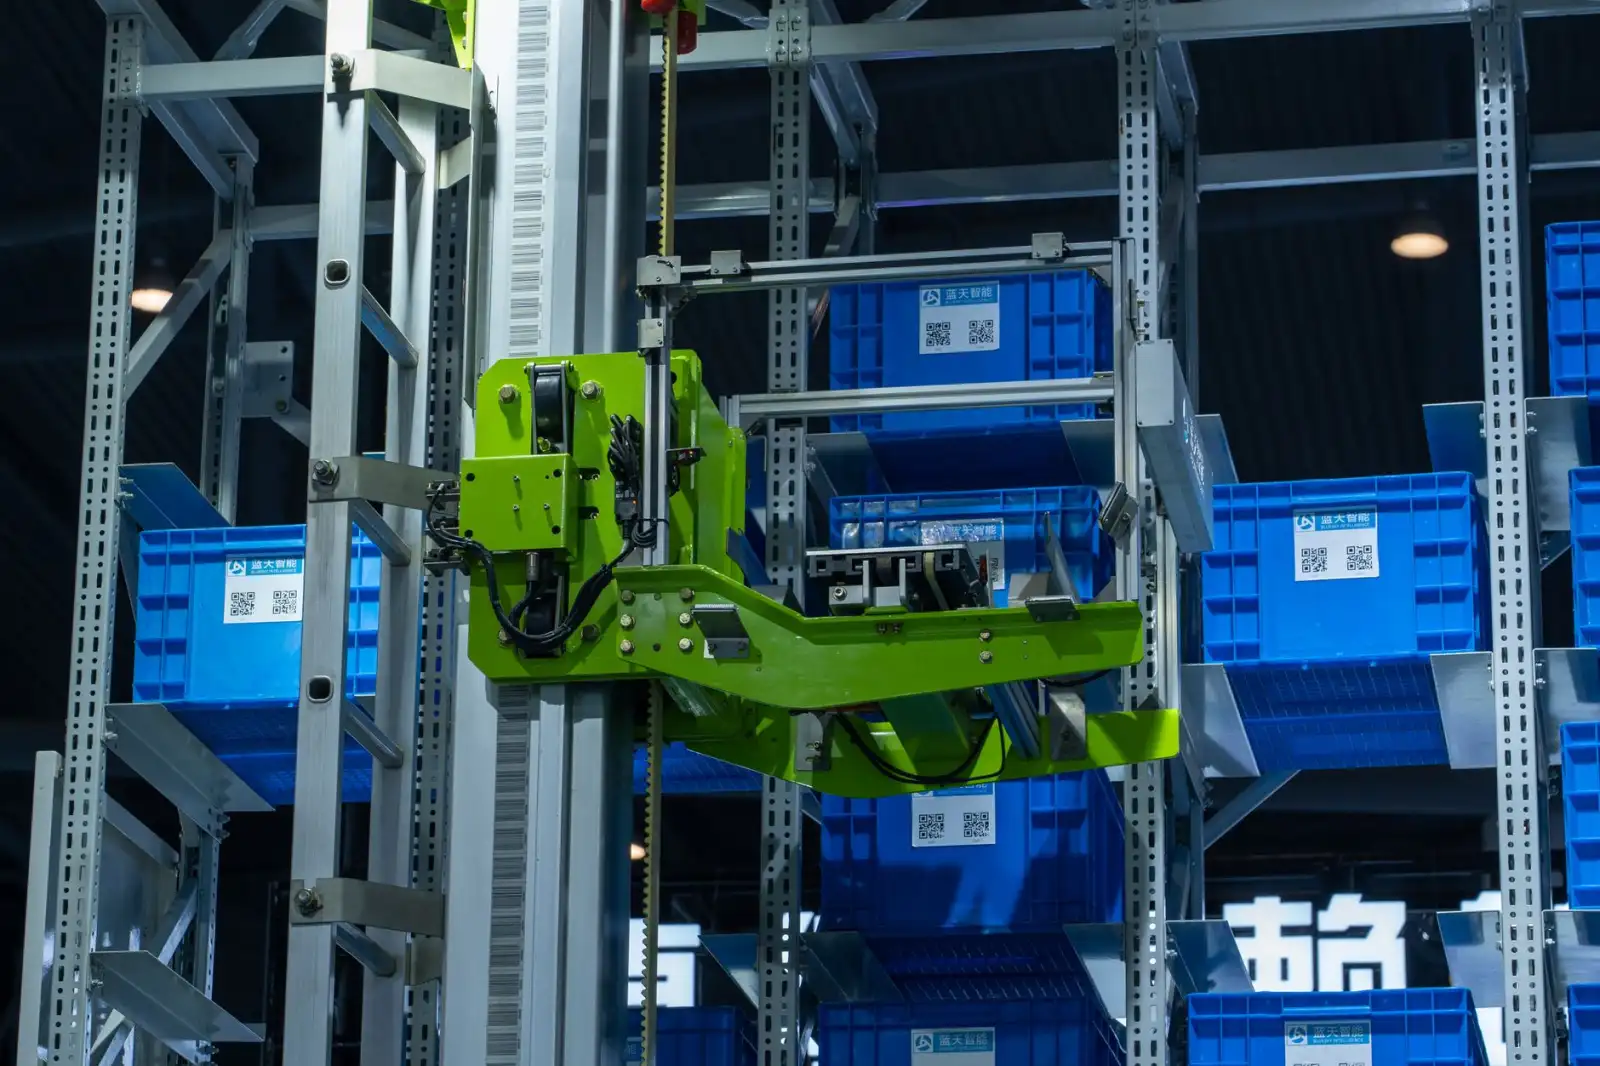
传统停车场需要预留6米以上的行车道供车辆转弯和倒车入库,这部分面积往往占总面积的40%左右。智能汽车搬运机器人的介入改变了这一局面——车辆停放在入口交接区后,机器人通过激光导航与视觉融合定位,从底部托举车辆,以梳齿式或夹持式结构完成搬运。
其核心在于:机器人行走通道仅需1.8-2.2米宽,且无需坡道。这意味着原本因柱网密集、边角不规则而无法使用的区域,都能被改造为有效车位。智能停车系统的调度算法会根据车辆尺寸、存取时间动态分配泊位,进一步压缩冗余空间。
旋转盘式立体停车与机器人协同的技术细节
对于层高受限的改造项目,旋转盘式立体停车设备与搬运机器人形成互补。旋转盘负责在水平层面完成车辆掉头与姿态调整,机器人则解决垂直方向的输送。具体流程如下:
- 入口交接:车辆驶入旋转盘,系统自动检测轴距、轮距,对位精度控制在±5mm;
- 姿态校正:旋转盘将车辆调整至与机器人夹持方向平行,避免搬运过程中的偏移;
- 机器人托举:智能汽车搬运机器人钻入车底,通过液压或电动推杆举升车辆,离地间隙通常为80-120mm;
- 泊位分配:智能停车场系统根据历史存取频率,将高频车辆分配至近端泊位,低频车辆移至远端或上层。
这套组合方案在天津某商业综合体项目中,将原本仅能容纳120辆车的夹层空间提升至310辆,存取车平均耗时控制在90秒以内。
实施中容易被忽视的三个问题
技术选型只是起点。实际落地时,地面平整度与承载能力往往成为隐形瓶颈。搬运机器人对地面平整度要求为每2米误差不超过3mm,旧车库改造前需做自流平处理。此外,消防分区与机器人充电桩的布局需同步规划,避免后期因设备占道导致验收受阻。
另一个常见误区是过度追求泊位数量而压缩交接区面积。交接区若少于2个,高峰时段排队会抵消机器人带来的效率优势。建议每100个机械泊位至少配置3个交接位,并预留1个故障应急位。
常见问题简答
问:机器人搬运是否会损伤车辆底盘?
正规设备的托举点均对应车辆底盘纵梁位置,接触面使用聚氨酯垫块,压力分散后不会造成形变。但改装过包围或底盘过低车辆需提前告知系统。
问:系统断电后如何取车?
标准配置包含备用电源与手动释放装置,可在断电后30分钟内完成紧急取车操作。
从行业趋势看,智能停车系统正从单点设备向“机器人+立体库+云端调度”的一体化架构演进。空间利用率的提升不再依赖单一硬件,而是取决于搬运逻辑、调度算法与建筑条件的匹配度。天津塞拉芬科技发展有限公司在旋转盘式立体停车与智能汽车搬运机器人的集成应用上,已形成从勘测、仿真到运维的完整方法,为不同场景提供可量化的空间增益方案。