EDITORIAL NOTE
智能汽车搬运机器人如何提升旋转盘式立体车库的存取效率
在土地资源紧张的城市核心区,旋转盘式立体停车库凭借高空间利用率成为不少商业综合体与老旧小区改造的首选。但不少运营方发现,车库硬件建好了,早晚高峰存取车却依然排长队。问题往往不在泊位数量,而在于车辆从入库口到泊位、再到出库口的流转环节存在效率瓶颈。智能汽车搬运机器人的介入,正是针对这一环节的技术补强。
旋转盘式车库的效率瓶颈从何而来
传统旋转盘式立体停车的作业逻辑是:车辆驶入旋转盘定位、驾驶员离车、盘体旋转对位、载车板升降横移。看似自动化,实则每个动作都依赖固定的机械节拍,且驾驶员倒车入库的熟练度直接影响单次存取时间。行业实测数据显示,人工驾驶入位环节平均耗时40至90秒,波动极大,这是整条存取链路中最不可控的变量。
更关键的是,旋转盘对车辆停放姿态有严格要求,偏移量超过限值便需反复调整,进一步拉长了节拍。这类隐性等待在车流密集时段会迅速放大。
智能汽车搬运机器人如何切入作业流程
智能汽车搬运机器人的核心价值,是把"人停车"变为"机搬车"。车辆在出入口交接区停稳后,驾驶员即可离开,机器人通过激光雷达与视觉融合定位,潜入车底完成抬升与姿态校正,再与旋转盘式立体停车的升降机构协同对接。
- 姿态自适应校正:机器人可在±5°范围内自动纠偏,消除人工停放偏差带来的二次调整
- 并行作业能力:多台机器人可同时服务不同泊位,突破单一旋转盘的串行节拍限制
- 路径动态规划:与智能停车场系统的调度算法联动,避开拥堵路径,缩短空载行程
一套成熟的智能停车系统会将机器人调度、盘体旋转、升降机运行纳入统一时序,把原本串行的动作拆解为可并行的子任务。
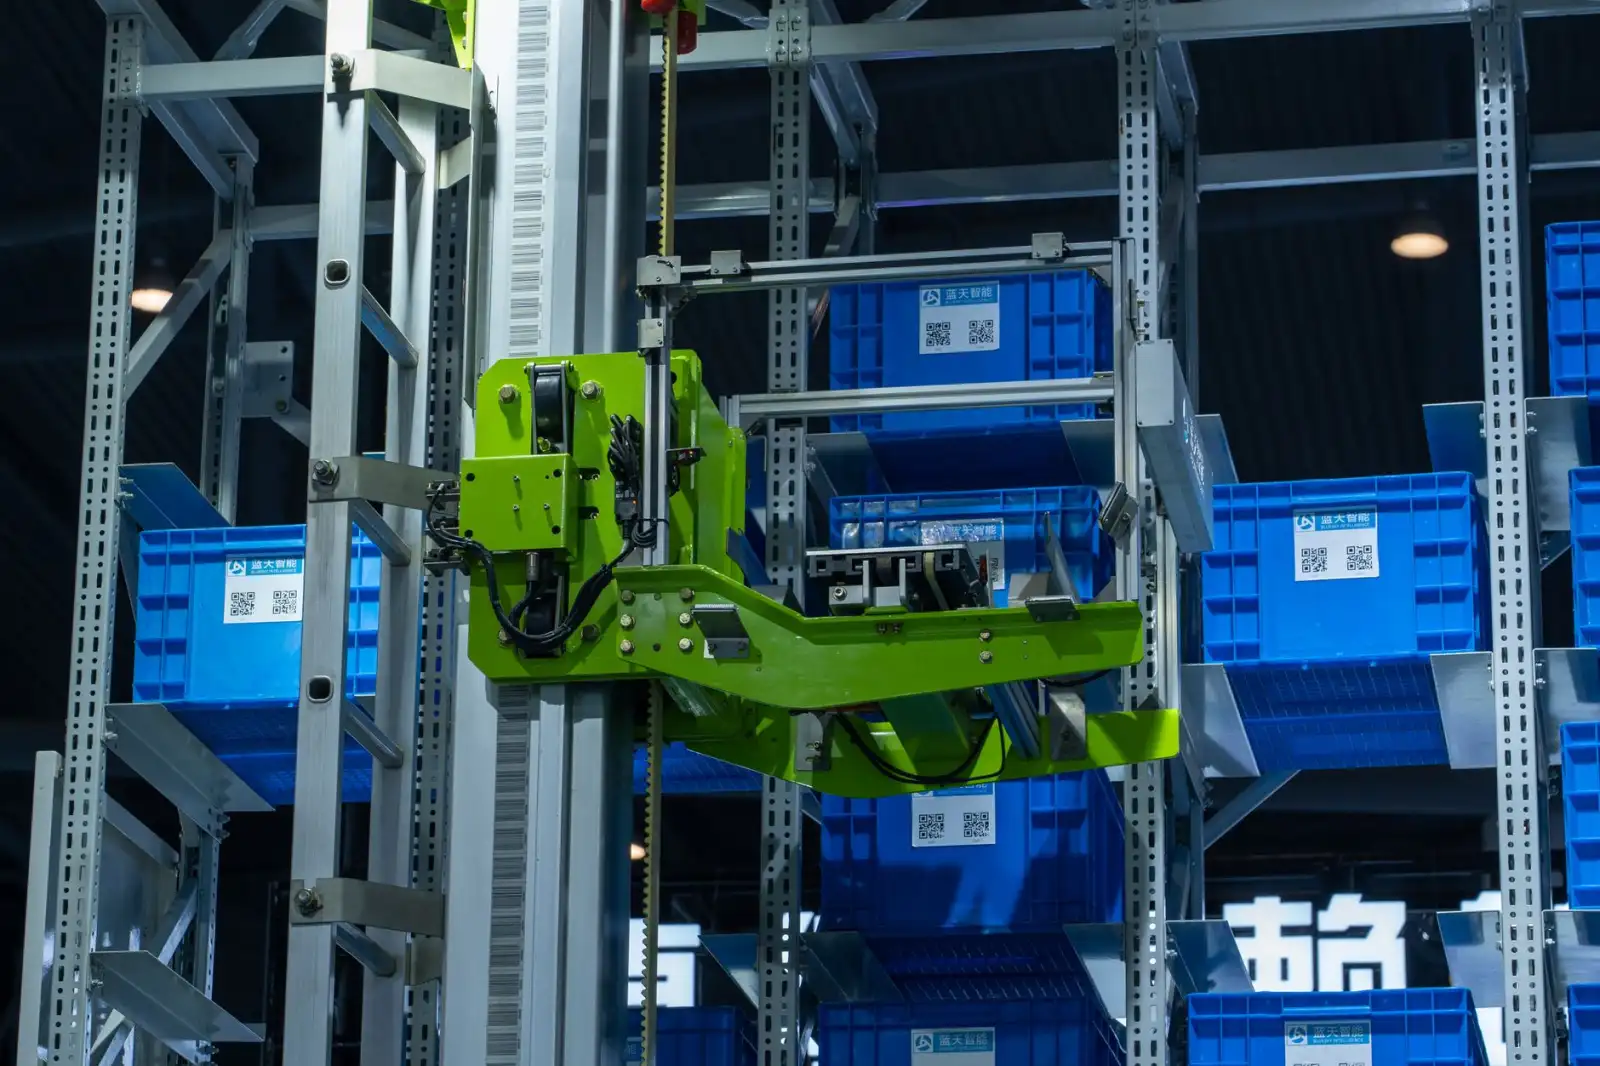
效率对比:数据层面的差异
以单库60泊位的旋转盘式立体停车项目为例,纯机械模式下高峰期平均取车等待约150秒;引入智能汽车搬运机器人并接入智能停车系统调度后,取车等待可压缩至70至90秒区间,出入库吞吐量提升约35%至45%。差异的来源不只是机器人跑得快,更在于等待时间的分布被削平——极端长尾等待显著减少,用户体验更稳定。
这也解释了为何越来越多项目方在选择智能停车系统公司时,会把机器人协同能力作为硬性评估指标,而非只看泊位数量与钢结构成本。
落地建议:别让机器人成为孤岛
搬运机器人不是买来装上就能提效的独立设备。建议运营方在方案阶段就明确三点:一是出入口交接区需预留足够的缓冲车位,避免车辆排队倒灌至市政道路;二是智能停车场系统的调度接口必须向机器人厂商开放,确保时序统一;三是针对SUV与低底盘轿车混停的场景,提前标定机器人抬升参数。天津塞拉芬科技发展有限公司在旋转盘式立体停车与搬运机器人协同集成方面的工程实践表明,前期接口对齐做得越充分,后期效率释放越彻底。