EDITORIAL NOTE
旋转式立体停车系统核心技术解析:智能车辆平移与电梯升降模块的协同工作机制
在土地资源日益紧张的城市核心区,旋转盘式立体停车凭借其高空间利用率正成为改造热点。对智能停车系统公司而言,真正的技术门槛不在钢结构本身,而在于智能车辆平移机构与电梯升降模块之间的协同控制精度——这两大执行单元若配合失当,轻则存取车节拍拉长,重则引发定位偏差与机械干涉。天津塞拉芬科技在多个存量车库改造项目中积累的调试数据表明,协同机制的优劣直接决定了系统平均存取车时间能否稳定控制在90秒以内。
平移与升降:两套执行机构的耦合逻辑
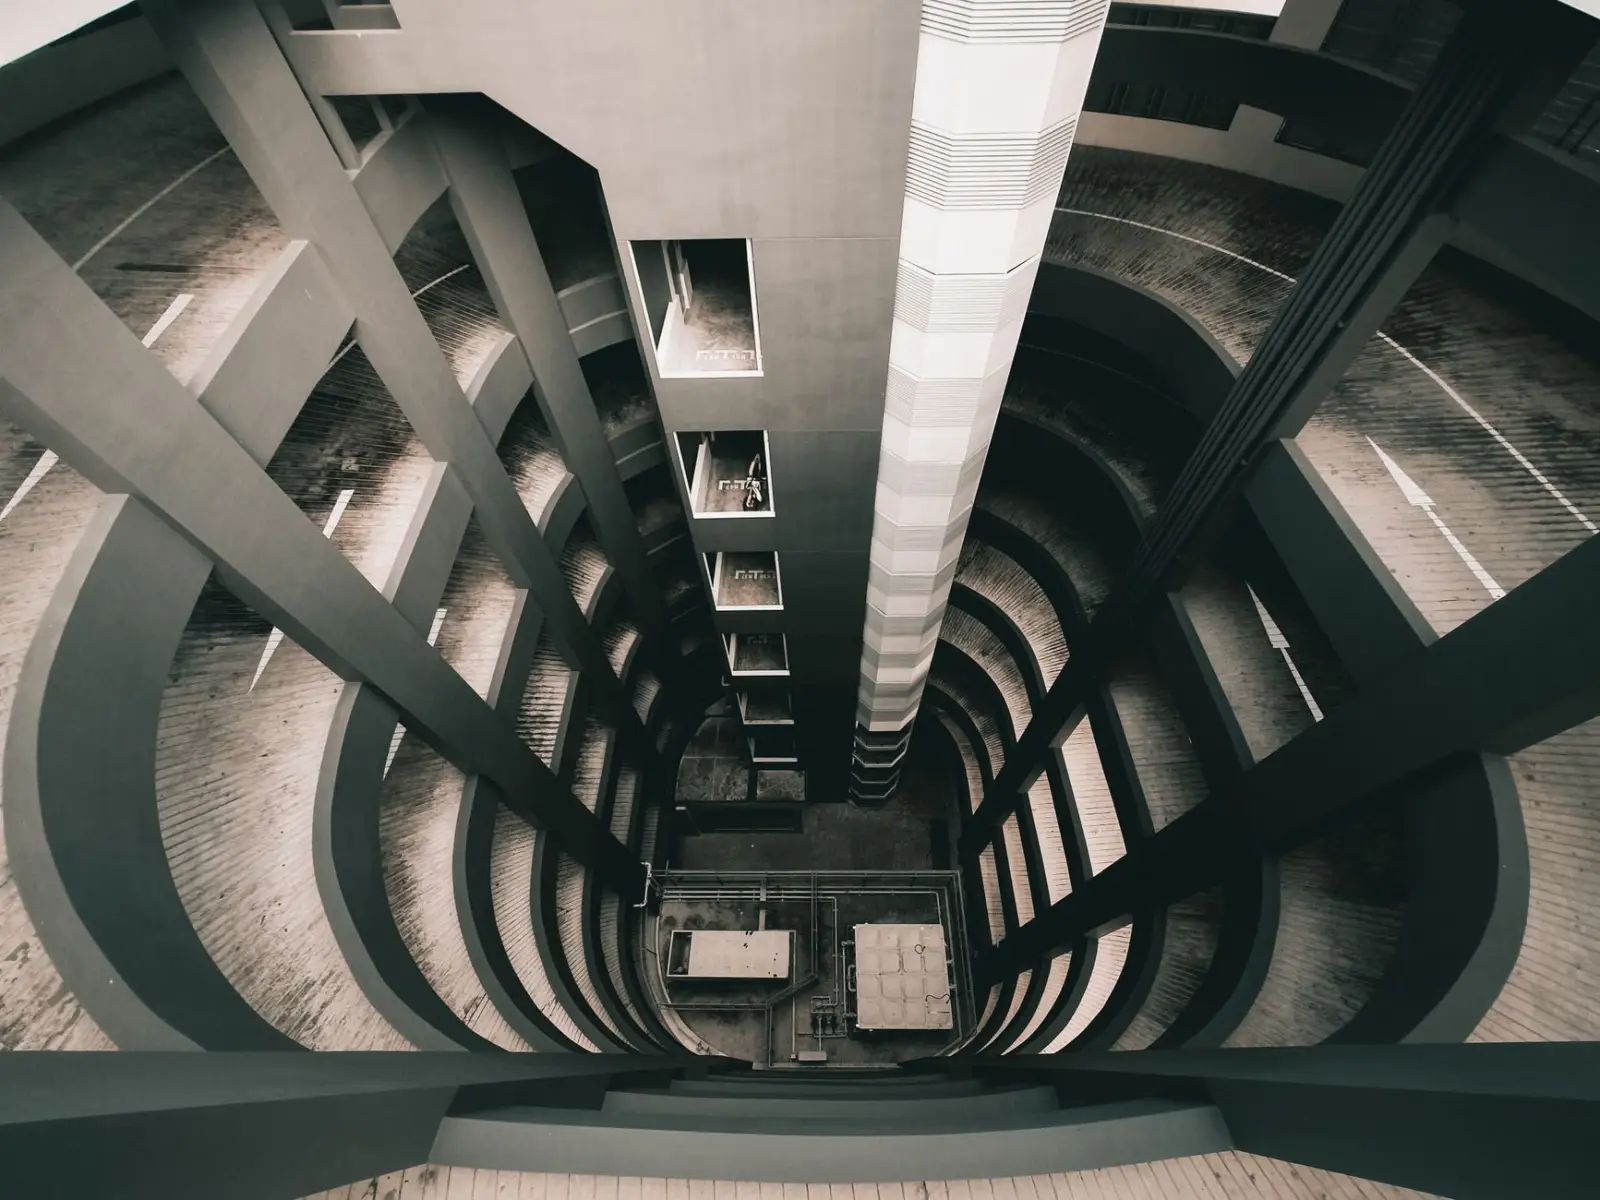
旋转盘式立体停车的核心布局由中心升降井道与环形泊位层构成。智能汽车搬运机器人将车辆从入口交接至旋转盘后,平移机构负责将载车板沿径向送入目标泊位,而电梯升降模块则承担跨层垂直输送。两者的耦合点在于层位对准与同步锁止:升降平台到达目标层后,平移导轨必须与泊位导轨在±2mm内完成对接,否则载车板滚轮易产生爬轨风险。
实际控制中,PLC主站通过绝对值编码器实时读取升降高度与平移行程,采用位置闭环加力矩限幅的双重保护策略。当升降模块的液压制动器释放信号与平移机构的伺服使能信号形成互锁逻辑后,动作序列才被允许执行——这套时序若被打乱,智能停车场系统的故障日志中就会出现典型的“层位未确认”报警。
协同工作的三个关键控制节点
从工程调试角度看,协同机制可拆解为以下执行链路:
- 交接位标定:旋转盘与升降平台的对接面需建立统一坐标系,智能汽车搬运机器人的激光测距传感器在此处完成二次校准,消除累积误差。
- 升降优先权仲裁:多泊位并发请求时,调度算法依据楼层深度与平移距离计算加权代价,避免升降模块频繁启停造成液压油温升高。
- 平移末端缓冲:载车板进入泊位前0.5m切换为低速蠕动模式,配合机械限位与光电开关双重确认到位。
值得注意的细节是,升降模块的平层精度受载荷影响明显——空载与满载工况下的钢丝绳伸长量差异可达3~5mm。因此在智能停车系统的参数配置中,需按载荷区间分段标定补偿值,而非采用单一固定阈值。
常见问题与运维建议
现场反馈较多的故障集中在平移导轨对接偏差与升降制动器响应迟滞两类。前者的诱因多为导轨积尘或滚轮磨损,建议按季度清洁导轨面并检查滚轮直径磨损量;后者则与液压油清洁度相关,油液污染度超过NAS 9级时,制动器释放时间可能延长至0.8秒以上,直接拖慢协同节拍。
对于计划引入旋转盘式立体停车的业主方,选型阶段应重点考察供应商的协同控制算法成熟度与现场调试案例,而非仅比较泊位数量与钢结构用料。天津塞拉芬科技发展有限公司在智能停车系统集成中,将平移与升降的协同时序纳入出厂前的半实物仿真测试,缩短了现场联调周期,也为后续加装智能汽车搬运机器人预留了通信接口。
协同机制的本质是把两套独立运动的执行机构约束在同一时空基准下运行。理解这一点,才能在设计、调试与运维各环节抓住精度控制的主线。