EDITORIAL NOTE
旋转式立体停车系统核心技术解析:智能汽车搬运机器人如何实现高效存取车
在寸土寸金的城市核心区,传统停车场土地利用率低的矛盾日益突出。不少业主发现,即使建了立体车库,取车排队、故障频发、体验不佳的问题依然存在。根源往往不在钢结构本身,而在于搬运环节的智能化程度不足。作为深耕智能停车系统领域的技术团队,天津塞拉芬科技发展有限公司在项目中反复验证一个判断:存取效率的上限,由智能汽车搬运机器人的技术成熟度决定。
搬运机器人的定位与行走精度从何而来
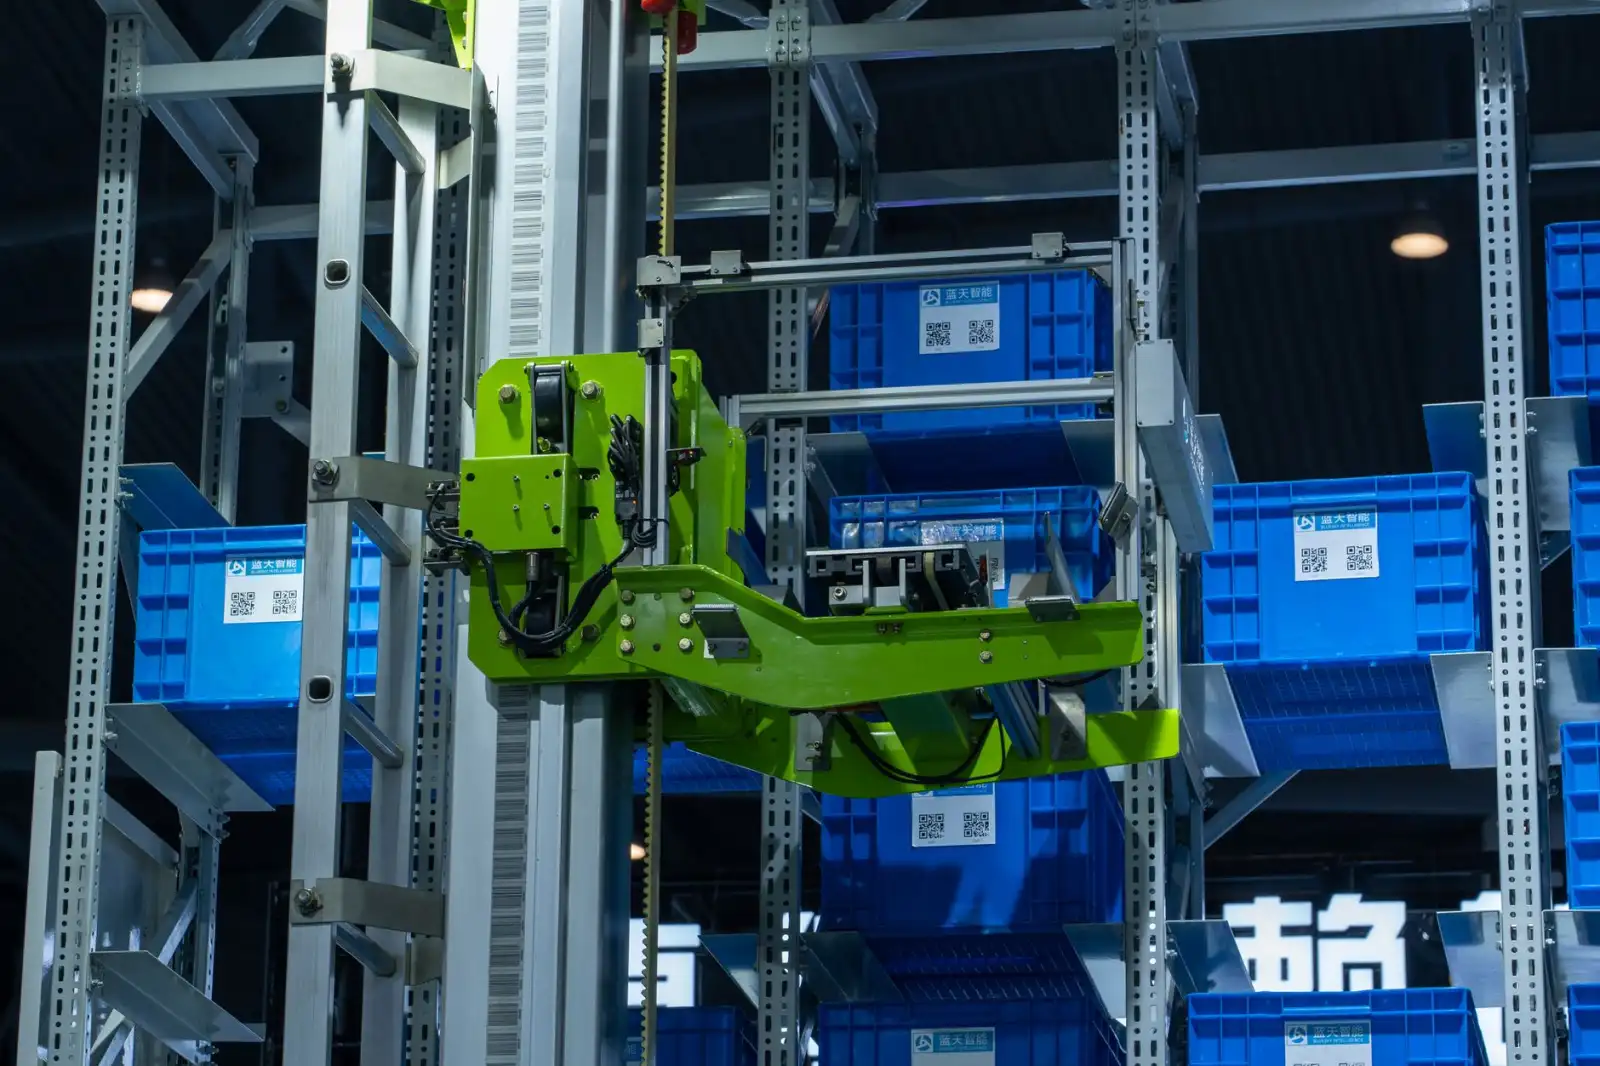
旋转盘式立体停车之所以能实现高密度存取,前提是机器人具备毫米级对接能力。当前主流方案采用激光SLAM与二维码视觉融合定位,配合伺服驱动行走机构,重复定位精度可控制在±5mm以内。梳齿式或夹持式交换机构在车辆交接时,依靠力传感器实时反馈,避免对轮胎和底盘造成挤压。
值得关注的是,旋转盘式立体停车结构中,回转平台的角速度与机器人行走速度需协同调度,否则会出现"车等位、位等车"的空转损耗。成熟的智能停车场系统会在调度层引入时间窗算法,把单次存取循环压缩到90秒以内。
调度算法才是效率的隐形引擎
硬件决定下限,软件决定上限。一个典型的存取请求背后,涉及车位分配、机器人路径规划、回转盘转向时序、出入口排队控制等多重约束。行业里常见的做法是采用改进型A*算法做路径搜索,再叠加任务优先级队列。
- 动态车位映射:根据车辆尺寸和存取频次,实时调整泊位归属
- 多机协同避让:在狭窄巷道内避免搬运机器人死锁
- 峰谷预调度:提前将高频车辆移至近端泊位,缩短响应时间
这些策略的落地效果,直接体现为高峰时段出入口的通行吞吐量。选择智能停车系统公司时,调度软件的实测数据比硬件参数更值得追问。
与传统方案的技术对比
相比巷道堆垛式或升降横移式,旋转盘式立体停车在场地适应性上更灵活,尤其适合不规则地块和既有建筑改造。智能汽车搬运机器人取消了传统方案中的载车板周转环节,减少了机械磨损点,也降低了后期维保频次。不过,其对地面平整度和通信稳定性的要求更高,前期勘察与调试投入不可省略。
实际项目中,建议业主重点考察三点:机器人单机故障时的降级运行能力、系统是否支持远程诊断、以及供应商在本地是否有备件响应能力。天津塞拉芬科技发展有限公司在智能停车系统交付中,将这几项作为标准配置纳入服务清单,帮助运营方把技术优势转化为可持续的使用体验。