EDITORIAL NOTE
旋转式智能车库系统技术解析:机械旋转模块与智能车辆平移系统协同工作原理
城市核心区停车位缺口持续扩大,传统平面停车场土地利用效率已接近瓶颈。旋转盘式立体停车与智能汽车搬运机器人的组合方案,正在成为集约化停车改造的主流技术路径。天津塞拉芬科技发展有限公司在多个落地项目中验证了这套协同架构的工程可行性,本文从机械运动学与调度逻辑两个维度展开解析。
机械旋转模块的运动学基础
旋转盘式立体停车的核心执行单元是行星齿轮驱动的回转平台,标准承载能力覆盖2.2t至3.5t车型,回转定位精度需控制在±3mm以内。平台采用变频调速电机配合绝对值编码器,实现0.8rpm的低速平稳旋转与2.5rpm的快速调度旋转之间的切换。机械锁止机构在到位后0.3秒内完成啮合,确保车辆在存取交换过程中不发生微小位移。
值得关注的是,回转平台的液压阻尼系统对偏载工况的适应性——当车辆重心偏离平台几何中心超过120mm时,阻尼补偿阀自动调节油压分配,将平台倾斜角控制在0.15°以内。这一指标直接关系到搬运机器人对接时的容差匹配。
智能汽车搬运机器人的协同逻辑
智能汽车搬运机器人承担的是"最后一米"的车辆交接任务。机器人采用梳齿式或夹持式结构,与旋转平台对接时依赖激光SLAM与视觉辅助定位的融合方案,重复对接精度达到±5mm。调度系统向旋转模块和机器人分别下发时间窗口指令,两者的动作时序通过中央控制器做毫秒级同步。
实际操作中,存取车流程可拆解为以下关键步骤:
- 车辆驶入入口泊位,光学扫描仪完成车型尺寸与轴距识别(耗时约2.5秒);
- 智能停车场系统分配目标泊位并规划旋转模块的旋转角度序列;
- 搬运机器人从入口取车,行驶至目标旋转平台完成交接;
- 旋转平台按最优角度旋转到位,机器人二次取车并送入泊位。
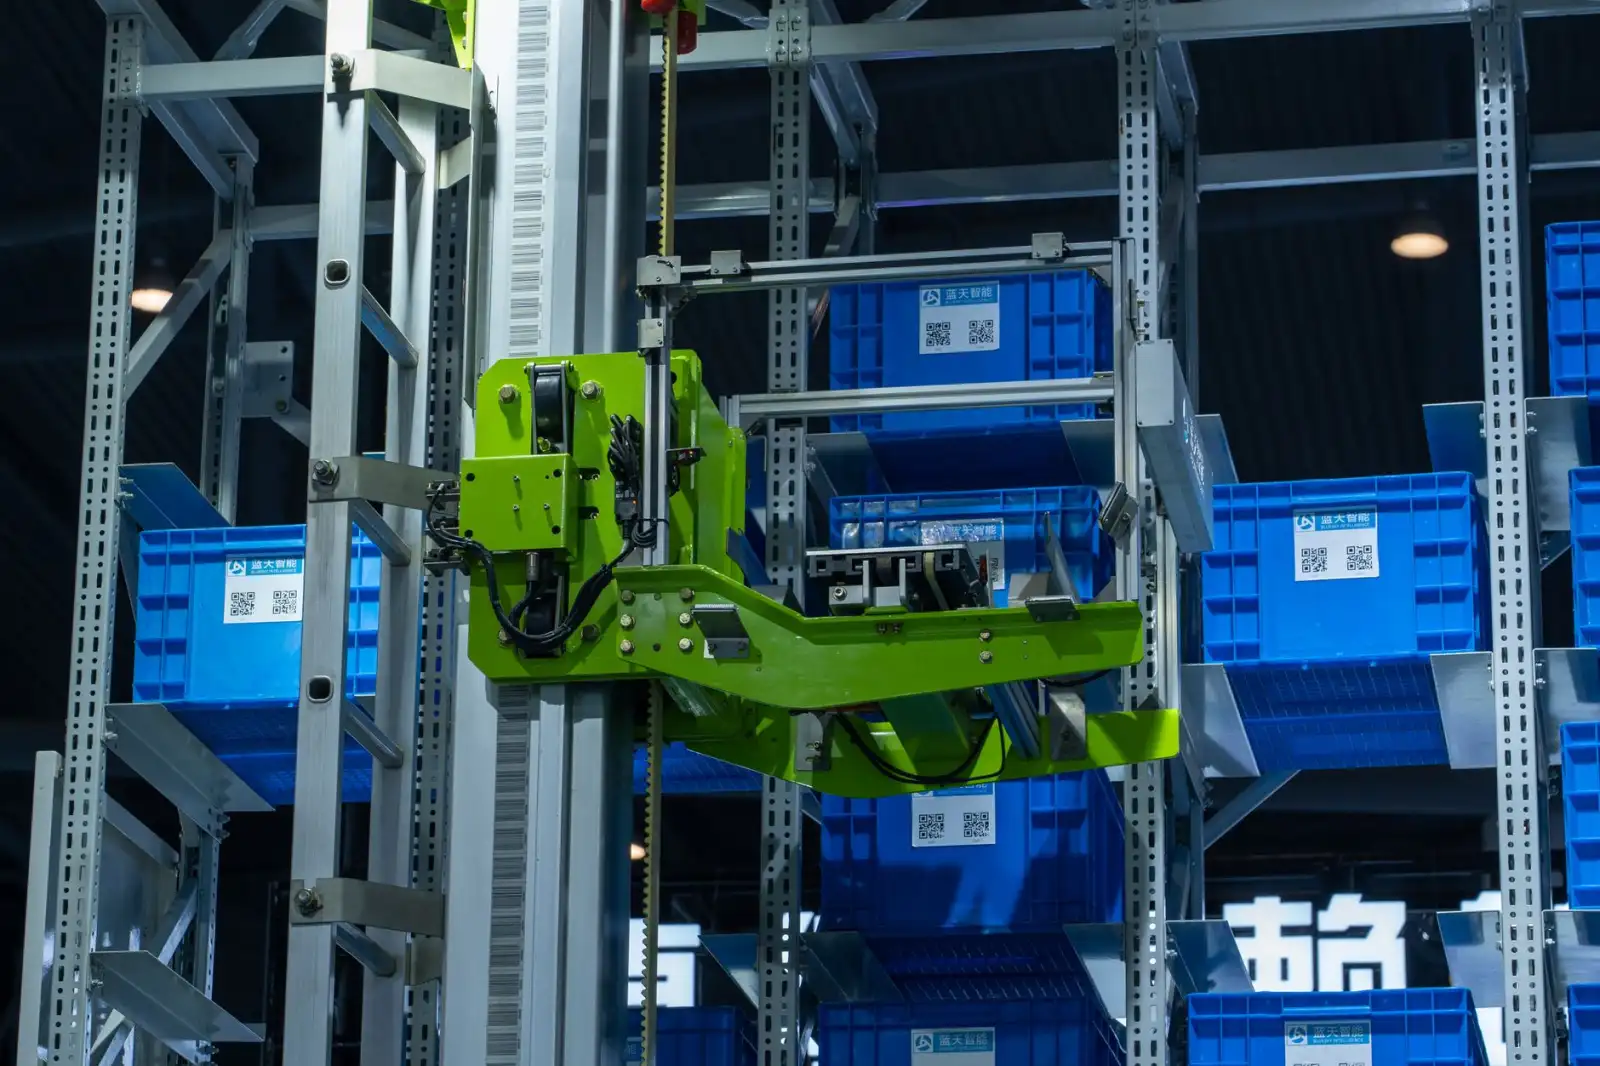
整套流程在单车存取场景下的平均耗时约为90至120秒,高峰期通过并行调度算法可将多车排队等待时间压缩30%以上。
系统级数据对比与选型参考
以一座地下三层改造项目为例,传统自走式停车场单车位建筑面积约35㎡,而采用旋转盘式立体停车方案后可降至18至22㎡。在容车密度方面,同等占地面积下泊位数量提升1.6至2.0倍。设备连续运行可靠性方面,旋转模块的MTBF(平均无故障间隔)需达到8000小时以上,搬运机器人锂电池快充循环寿命不低于2000次。
对于智能停车系统公司而言,选型的核心判断指标包括:旋转平台的偏载适应能力、机器人与平台的对接容差、调度系统的并发处理能力。这三项参数直接决定了智能停车系统在实际运营中的存取效率与故障率表现。
机械旋转模块与智能汽车搬运机器人的协同,本质上是将平面交通流转化为立体空间内的时间序列调度问题。天津塞拉芬科技发展有限公司在该领域持续投入研发,围绕旋转盘式立体停车与搬运机器人对接精度、调度算法优化等方向积累了工程经验,为城市停车集约化改造提供可落地的技术方案。