EDITORIAL NOTE
旋转式智能车库系统技术解析:天津塞拉芬如何解决城市停车难题
城市核心区停车难,本质上是空间供需的数学问题。当可用土地面积无法匹配车辆保有量的增速时,向垂直方向要空间、向机械效率要周转率,就成为必然选择。天津塞拉芬科技发展有限公司长期专注于智能停车系统的研发与落地,在旋转盘式立体停车与智能汽车搬运机器人领域积累了扎实的工程经验。本文从技术原理、系统构成、应用适配三个层面展开分析。
旋转盘式立体停车:从结构到控制的全链条拆解
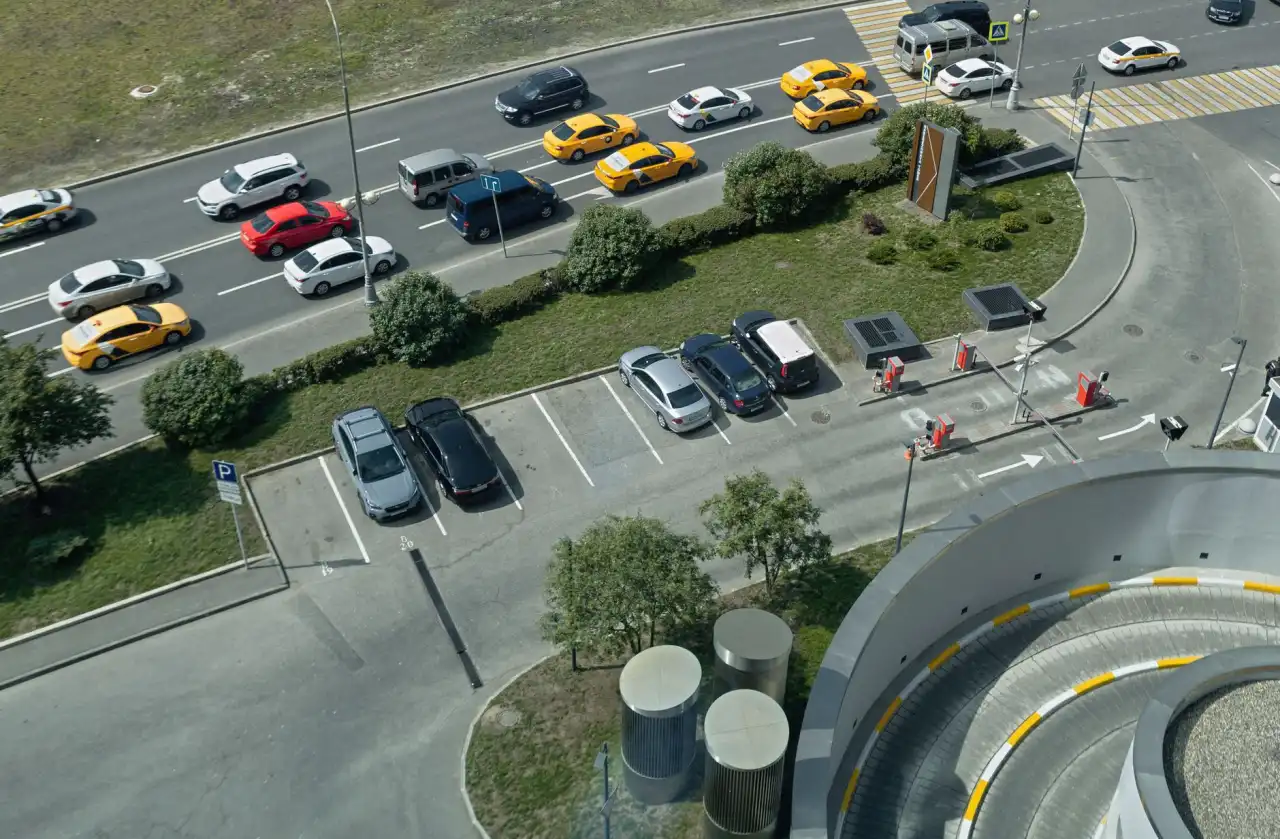
旋转盘式立体停车并非简单的"转盘+车位",其核心在于载车平台的同步旋转与精准定位。系统通过伺服电机驱动回转支承,配合编码器实时反馈角度偏差,将定位精度控制在±2mm以内。车辆驶入指定入口后,智能汽车搬运机器人自动完成对中、举升、横移、旋转入库的全流程,全程无需驾驶员进入车库内部。
这套智能停车场系统的技术难点集中在三个方面:
- 载荷均衡:旋转过程中偏载力矩的动态补偿,避免长时间运行导致轴承磨损不均
- 安全冗余:防坠落挂钩、超限位急停、断电手动释放三重保护机制
- 节拍优化:通过调度算法将单车存取时间压缩至90秒以内,高峰期可提升至60秒
智能汽车搬运机器人的工程逻辑
搬运机器人是整套智能停车系统的"手脚"。塞拉芬采用的夹持式搬运方案,以车辆轮胎为受力点,避免对底盘或悬挂造成干涉。机器人本体厚度控制在110mm以内,可适应绝大多数轿车与SUV的离地间隙。
从控制架构看,每台机器人搭载激光SLAM导航模块与超声波避障传感器,在车库内部构建厘米级地图。多机协同调度时,系统会基于任务优先级、路径冲突检测、电量状态进行动态分配。这一层的算法效率,直接决定了整个智能停车系统的吞吐能力。
值得关注的是,搬运机器人与旋转盘式立体停车的组合方案,正在成为老旧小区改造和商业综合体地下空间利用的主流选择。相比传统升降横移类设备,该方案对土建层高的要求更低,改造周期通常可缩短30%以上。
场景适配:选型时需要算清的三笔账
作为一家深耕行业的智能停车系统公司,塞拉芬在项目前期会帮助业主完成三项核心测算:
- 空间账:可用净高、柱网间距、出入口宽度决定设备型式与车位排布密度
- 流量账:日均存取车次、高峰时段集中度决定机器人配置数量与旋转盘工位比
- 运维账:设备年故障率、备件更换周期、远程诊断覆盖率决定全生命周期成本
以天津某商业综合体项目为例,原地下车库可利用面积约800㎡,传统自走式车位仅能布置28个。引入塞拉芬旋转盘式立体停车方案后,实际车位数量提升至96个,土地利用率提高约3.4倍。项目运行一年内,智能汽车搬运机器人的单机日均搬运次数稳定在120次以上,系统可用率达99.2%。
停车设备的智能化不是堆砌概念,而是在有限空间内把每一个动作做准、做稳、做快。旋转盘式立体停车与智能汽车搬运机器人的深度耦合,正在为城市静态交通提供一条可量化、可复制、可运维的技术路径。